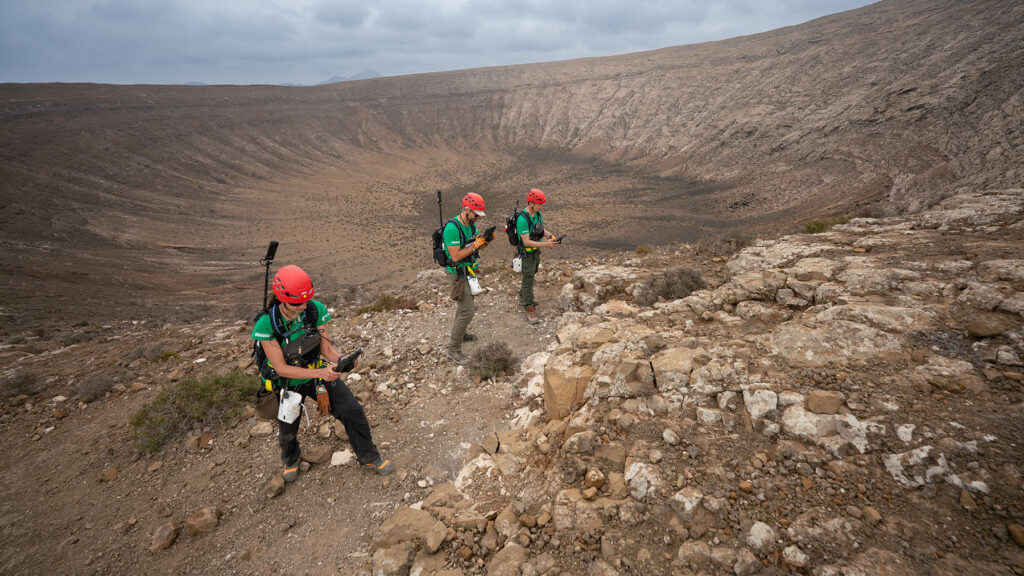
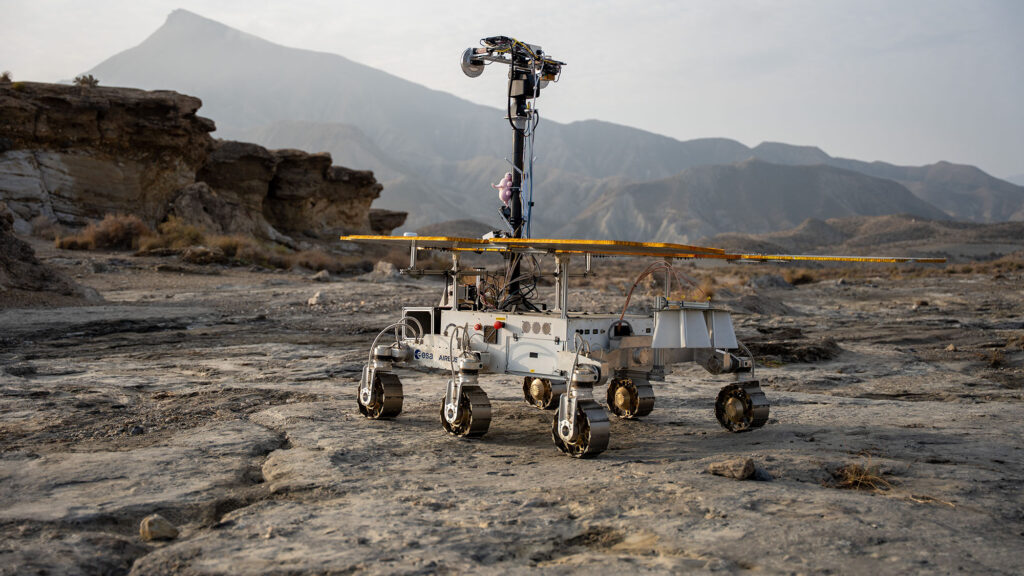
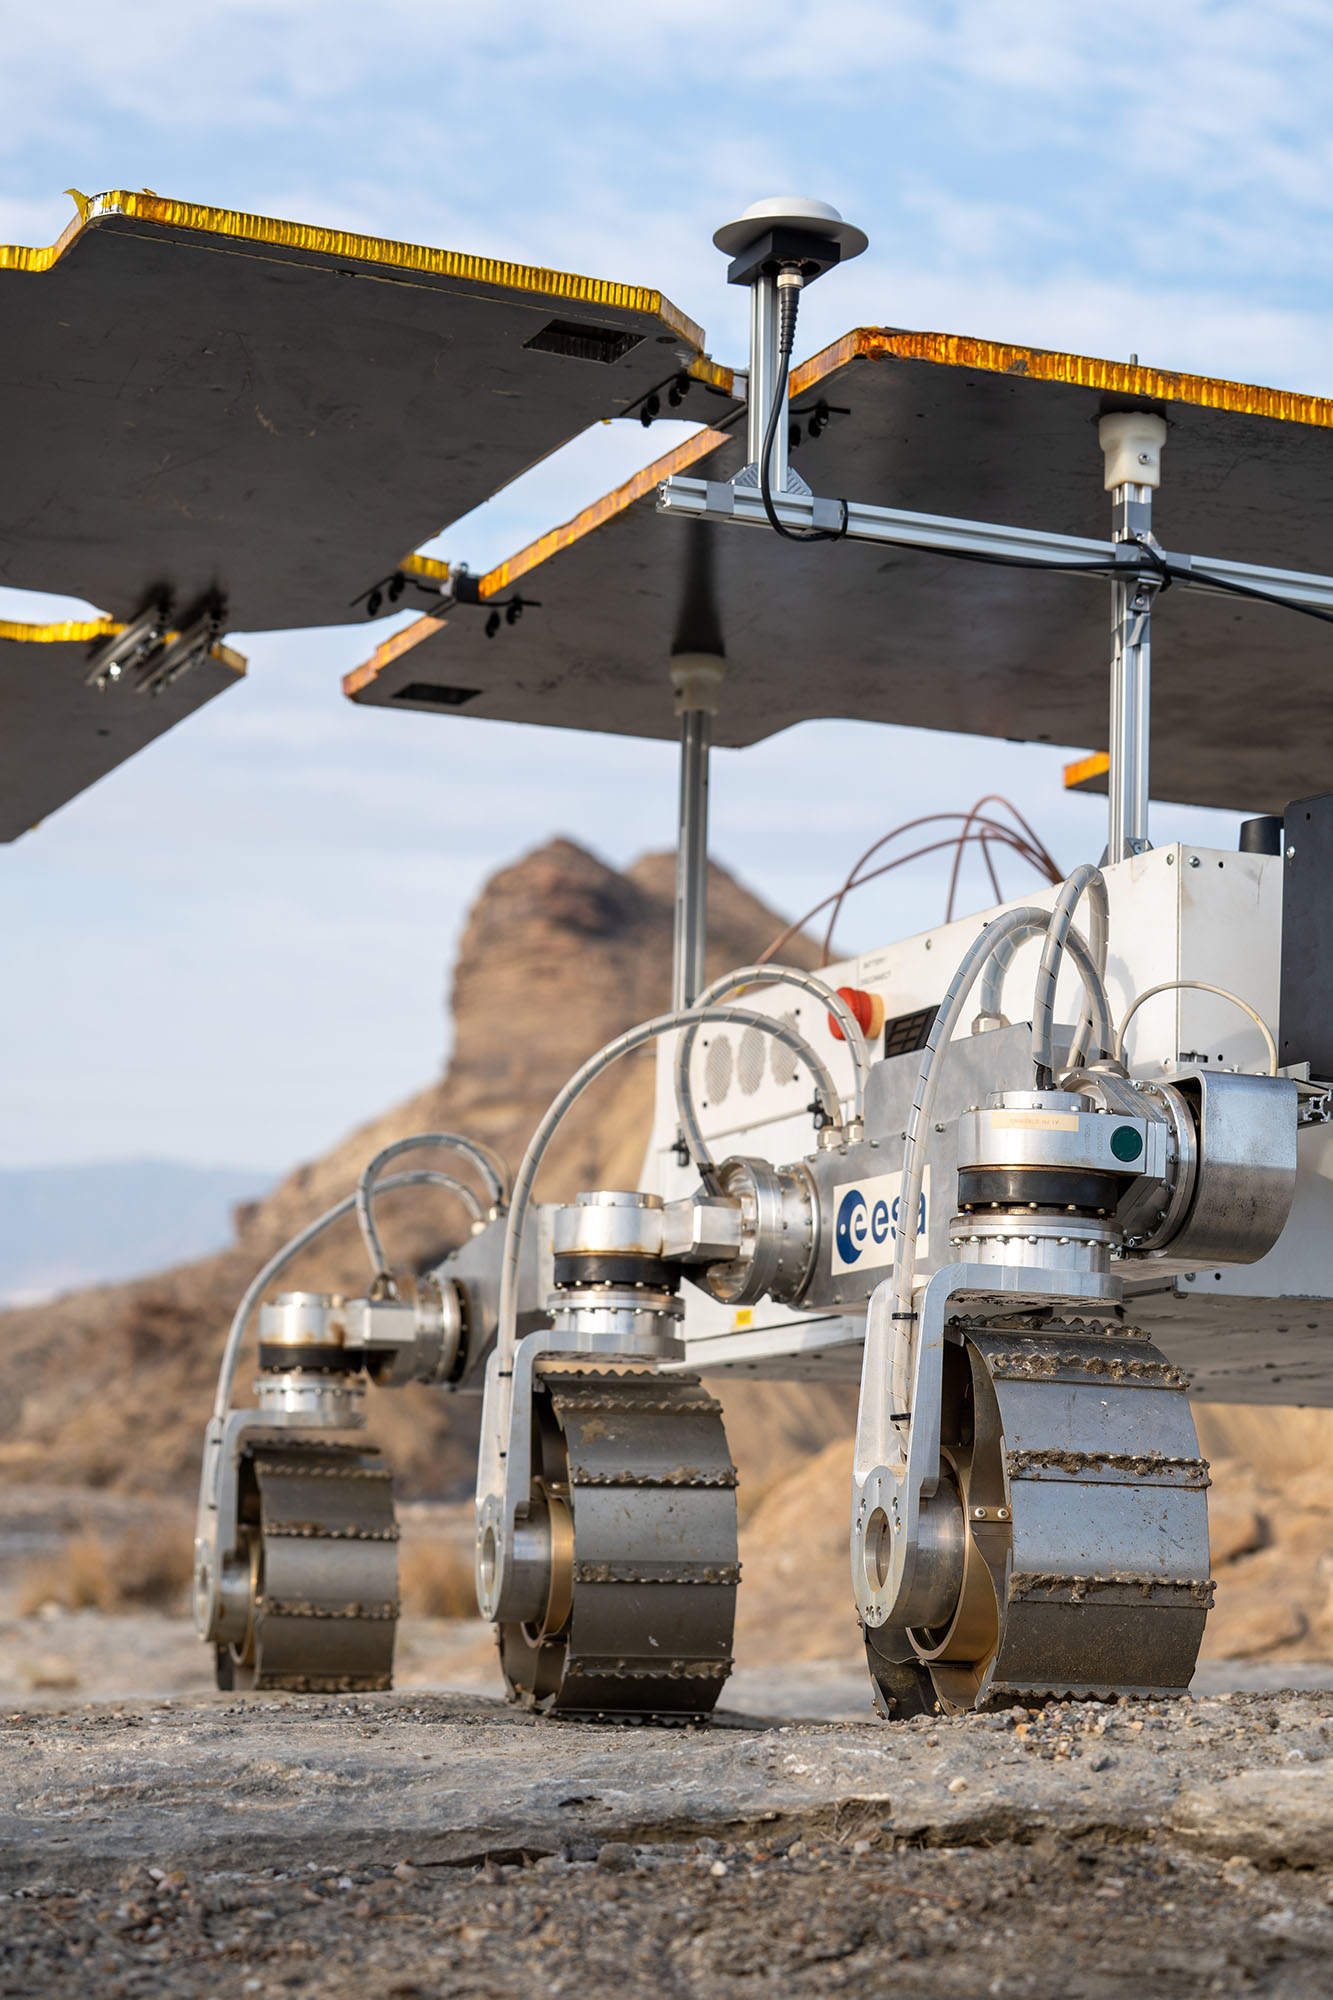
Během osmi dnů ujel prototyp marsovského roveru pustou krajinou 220 metrů a po celou dobu plnil příkazy vědeckého týmu, který od něj byl vzdálen zhruba 1200 kilometrů. Toto cvičení bylo důležitou přípravou na situace, které mohou čekat evropské vozítko Rosalind Franklin, až v roce 2030 přistane na Marsu. Do zářijového testu se zapojil prototyp roveru pojmenovaný Charlie a zhruba stovka vědců a inženýrů z celé Evropy. Ti společně rozhodovali o tom, jak se má robot bezpečně pohybovat, připravovali vědecké strategie a snažili se dosáhnout co nejlepších vědeckých výsledků. Jejich hřištěm byla rozeklaná kamenitá poušť Tabernas v jihovýchodním Španělsku, která byla vybrána mimo jiné proto, že připomíná krajinu Marsu.
Zdroj: https://www.esa.int/
„Ačkoliv je toto prostředí známé díky filmům o Indiana Jonesovi a špagetovým westernům, my jsme sem přišli, protože nám místní geologie a mineralogie umožnily vytvořit scénář dostatečně realistický k tomu, abychom v jeho rámci otestovali postupy vědeckého týmu při interpretaci dat a rozhodování,“ vysvětlil planetolog Elliot Sefton-Nash. Rover Charlie, postavený firmou Airbus, využíval stejný software pro řízení a navigaci, který umožní vozítku Rosalind Franklin dosáhnout cíle a přitom se vyhýbat rizikům.
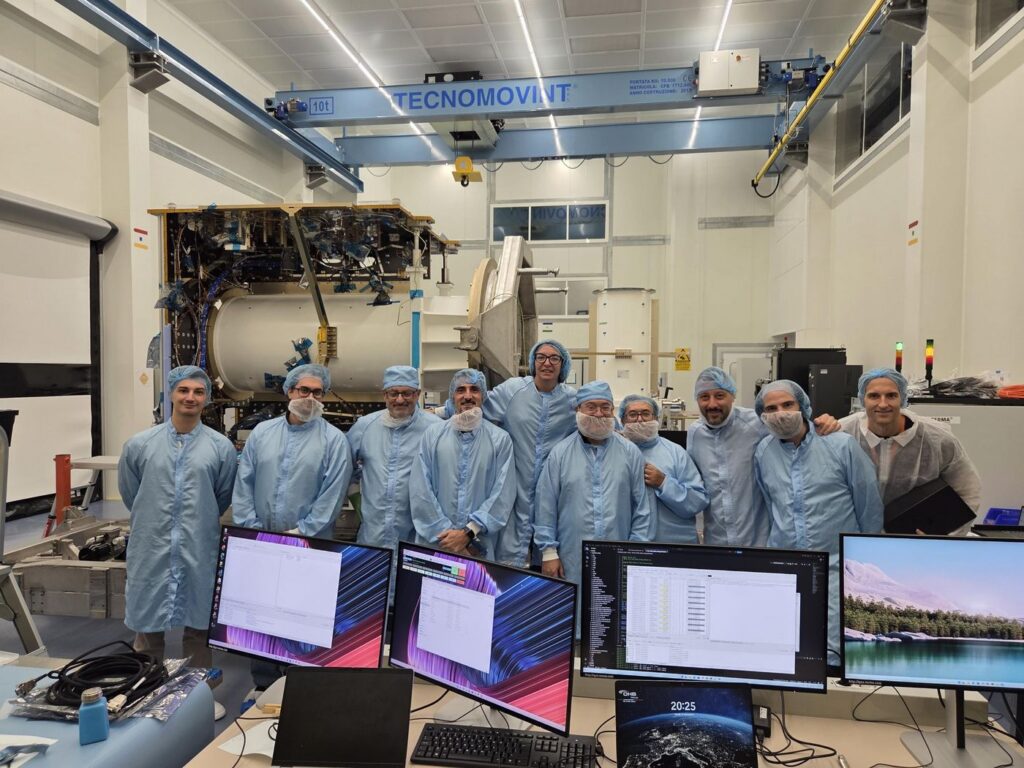
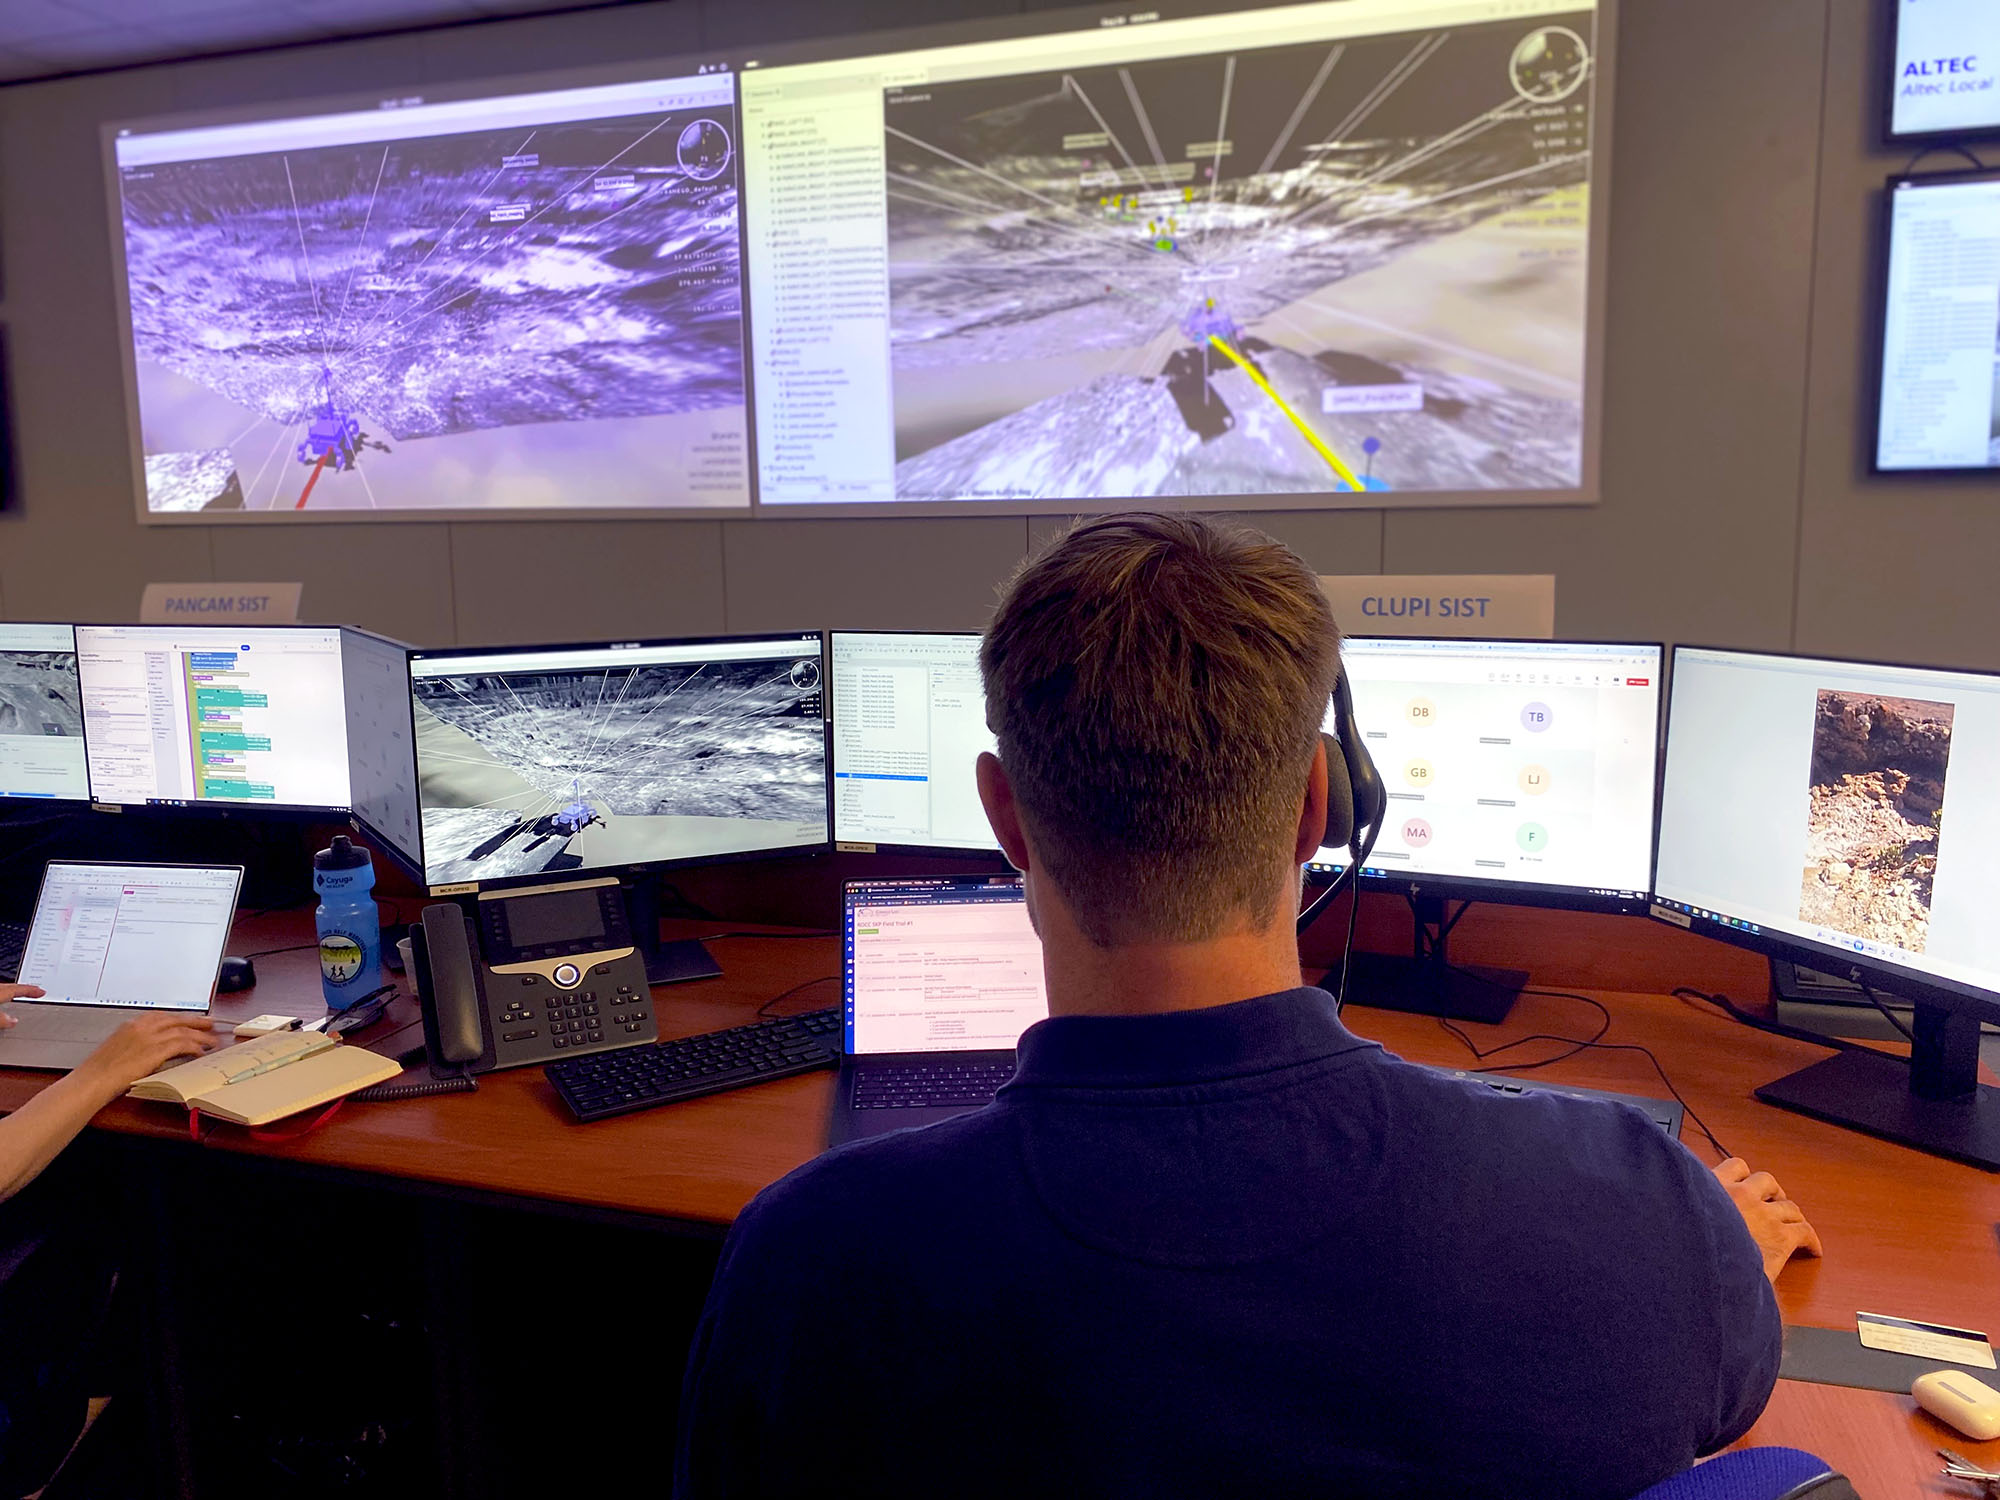
Vědecký tým v řídicím středisku roveru ROCC (Rover Operations Control Centre) v italském Turíně využíval snímky, radarová měření podpovrchových vrstev a spektrální analýzy z roveru k identifikaci nejnadějnějších lokalit pro pátrání po stopách života, které bude hlavním úkolem mise roveru Rosalind Franklin.
„Rover fungoval bezvadně. Dokonce jsme Charlieho nechali prozkoumávat okolí samostatně. Během šestého dne ujel bez zásahů operátora více než 60 metrů s navigační chybou menší než 1 %,“ rekapituluje Luc Joudrier, vedoucí provozu roveru Rosalind Franklin. Klíčem k úspěchu byla týmová spolupráce. „Bylo zapotřebí důkladné koordinace mezi týmy v řídicím středisku a operátory v terénu. Průběžné plánování a vědecká interpretace dat probíhaly souběžně. Byli jsme v tu chvíli do práce tak ponořeni, že jsme měli pocit, jako bychom byli na Marsu,“ doplňuje Luc Joudrier.
Tato simulace představovala realistický scénář mise, který kladl nároky na spolupráci odděleně pracujících týmů. V jednom případě bylo podle dat z roveru těžké odhadnout strmost svahu. „Tam, kde jsme si mysleli, že je slon, viděli operátoři v poušti jen myš,“ vysvětluje Chiara Lombardi, systémová inženýrka roveru a přistávacího modulu programu ExoMars. Tým nejprve zvolil opatrný postup a navedl rover na bezpečnou stranu. Poté pomocí digitální výškové mapy potvrdil, že je svah jen mírný. Jindy zase testy v poušti přerušil déšť. „Také jsme se naučili upravovat plány a přehodnocovat priority v reakci na nečekané události,“ doplnila Chiara Lombardi.
Zatímco rover z terénu odesílal údaje o své poloze, měření a snímky, plánovači a vědci v ROCC nepřetržitě připravovali činnost na další den, stejně jako to budou dělat při skutečné misi. „Nebudeme mít času nazbyt, musíme proto využít každý den na Marsu. Naší výzvou bylo zpracovat všechny nové informace a využít je k rozhodování o tom, kam se vydat a jaké přístroje použít,“ vysvětluje Jorge Vago, vědec zapojený do programu ExoMars. Data pocházela z prototypů přístrojů roveru Rosalind Franklin – kamer systému PanCam se širokým i úzkým zorným polem, kamery CLUPI pro detailní snímky, spektrometru Enfys a radaru WISDOM pro průzkum podpovrchových vrstev. Tyto přístroje byly navrženy tak, aby odhalovaly známky dávné mikrobiální aktivity.
Zdroj: https://www.esa.int/
Jakmile byl plán schválen, tým poslal roveru pokyny a poté sledoval jeho reakce, zaznamenával cíle, trasy, výsledky a vědecké diskuse. Podobné nácviky v terénu jsou nezbytnou součástí přípravy na planetární průzkum a pokládají základy týmové práce potřebné k úspěchu mise roveru Rosalind Franklin. Dvacetidenní testovací kampaň poskytla jedinečnou příležitost vyzkoušet si v realistickém a náročném prostředí každodenní zpracování dat i vyhodnocování technologií a postupů. Další terénní test bude následovat v létě 2027. Organizátoři připraví ještě náročnější scénář, včetně nových výzev spojených se sondou Trace Gas Orbiter na oběžné dráze Marsu, aby se ještě více přiblížili podmínkám skutečné mise.
„Bylo velmi obohacující sledovat, jak týmy odpovědné za přístroje a operátoři roveru spolupracují jako jeden efektivní stroj na objevování,“ ohlíží se za testem Jorge Vago a dodává: „Tyhle terénní testy byly ohromně úspěšné. Naučili jsme se spoustu věcí, které nám pomohou se do budoucna zlepšit a aktualizovat naše plány pro přípravu podobných misí. Až rover Rosalind Franklin přistane v roce 2030 na Marsu, budeme chtít, aby bylo jeho řízení pro tým stejně přirozené jako jízda na kole.“
Přeloženo z:
https://www.esa.int/
Zdroje obrázků:
https://www.esa.int/…/27555911-1-eng-GB/Mars_rover_meets_desert.jpg
https://www.esa.int/…/27556022-1-eng-GB/Mars_rover_s_wheels_and_solar_panels.jpg
https://www.esa.int/…/27556398-1-eng-GB/Commanding_a_rover_from_control_centre.png