
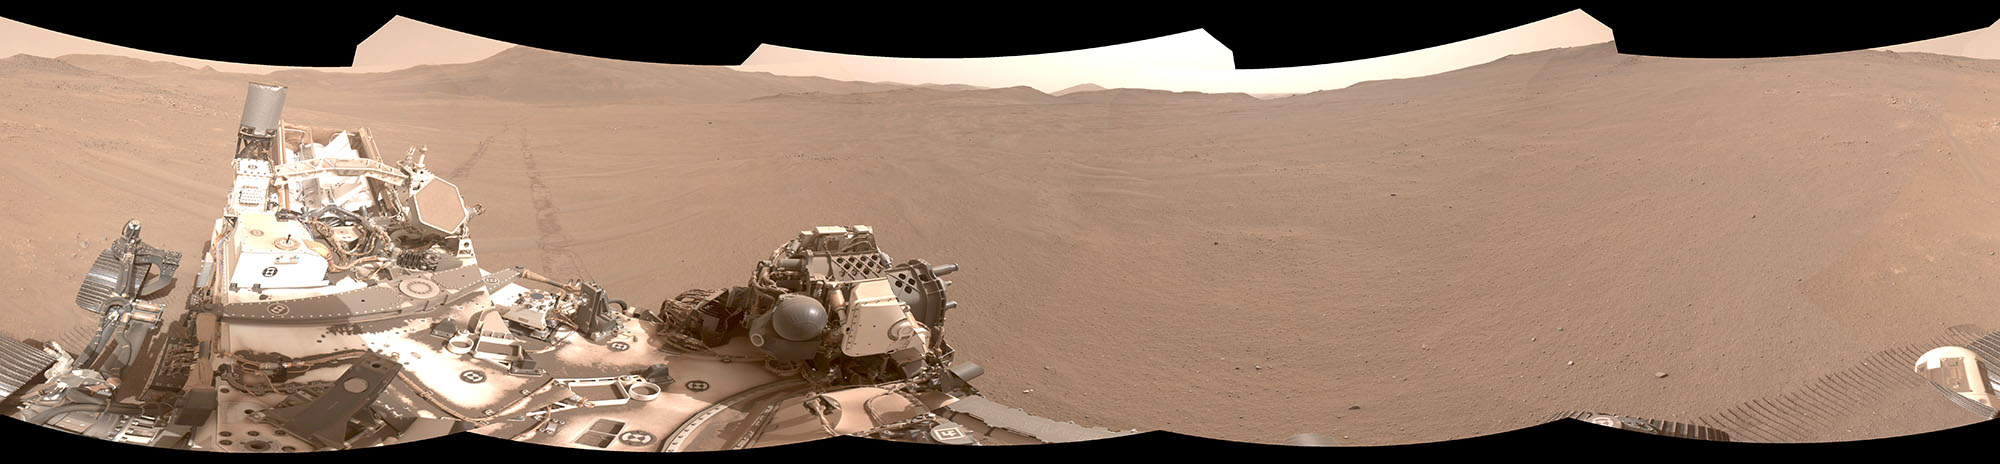
Představte si, že úplně sami projíždíte kamennou. nemilosrdnou pouští bez silnic a nemáte přitom mapu ani GPS. Pouze jednou denně se dočkáte telefonického hovoru s někým, kdo vás informuje, kde přesně se nacházíte. Na takovou situaci si musel po svém přistání na Marsu před pěti lety (18. února 2021) zvyknout americký rover Perseverance. Ačkoliv disponuje časem prověřenými nástroji k určení své obecné lokality, rover potřeboval pozemní operátory, aby mu přesně sdělili, kde se nachází – tedy, až doposud.
Nová technologie vyvinutá na Jet Propulsion Laboratory (JPL) v jižní Kalifornii umožní Perseverance určit místo svého pobytu, aniž by mu s tím museli pomáhat „lidé na telefonu“. Technologie se označuje jako MGL (Mars Global Localization) a sází na algoritmus, který rychle porovnává panoramatické snímky z navigačních kamer roveru s palubními orbitálními mapami terénu. Algoritmus, který běží na silném procesoru původně využívaném pro komunikaci s vrtulníkem Ingenuity, potřebuje jen okolo dvou minut, aby dokázal lokalizovat pozici roveru s přesností na čtvrt metru! Systém MGL byl poprvé úspěšně použit při běžné službě 2. února a opětovně 16. února.
„Je to tak trochu jako kdybyste roveru dali GPSku. Nyní dokáže určit svou pozici na Marsu,“ říká Vandi Verma z JPL, hlavní inženýrka robotických činností této mise a dodává: „To znamená, že rover bude schopen autonomně jezdit mnohem delší trasy, takže prozkoumáme větší část planety a získáme více vědy. A tato metoda se dá použít na prakticky jakémkoliv roveru, ať se vydá kamkoliv.“
Zdroj: https://www.nasa.gov/
Toto vylepšení je cenné především ve vztahu k tomu, jak dobře zatím automatický navigační systém pro samostatné řízení roveru Perseverance funguje. Umožňuje roveru přeplánovat jeho trasu kolem překážek na cestě k předem definovanému cíli. AutoNav již prokázal, že schopnost Perseverance jezdit bez instrukcí ze Země je z velké části limitována nejistotou roveru ve vztahu k jeho místu pobytu. Nyní může Perseverance zastavit a určit svou přesnou pozici. Perseverance tak může dostat pokyny pro jízdu na potenciálně neomezené vzdálenosti, aniž by se potřebovala spojit se Zemí. Implementace systému MGL navazuje na další inovaci týmu Perseverance: první použití generativní umělé inteligence k plánování trasy jízdy výběrem průjezdních bodů pro rover, které obvykle volí lidští operátoři roveru. Obě technologie umožňují Perseverance cestovat dále a rychleji při minimalizaci pracovní zátěže týmu.
Na rozdíl od Země není v hlubším vesmíru žádná síť GPS družic, které by pomáhaly lokalizovat sondy na površích planet. A proto musí mise (ať už robotické či pilotované) přicházet na nové způsoby, jak určovat svou pozici. Stejně jako předešlá americká vozítka Marsu, i Perseverance sleduje svou pozici pomocí tzv. vizuální odometrie. Jedná se o analýzu geologických útvarů, které se objevují a snímcích kamery pořízených každý pár desítek centimetrů, přičemž systém zohledňuje prokluzování kol. Ovšem drobné chybičky v procesu se v průběhu každé jízdy sčítají a nejistota roveru o jeho pozici tak postupně roste. Na dlouhých přejezdech může být odhad roveru vzdálen od reality až o 35 metrů! Pokud by tedy rover až příliš důvěřoval tomuto systému (zvláště pak v nějakém nebezpečném terénu), mohla by jeho jízda rychle skončit. Perseverance by pak musela čekat na instrukce ze Země, jak se z dané šlamastyky dostat.
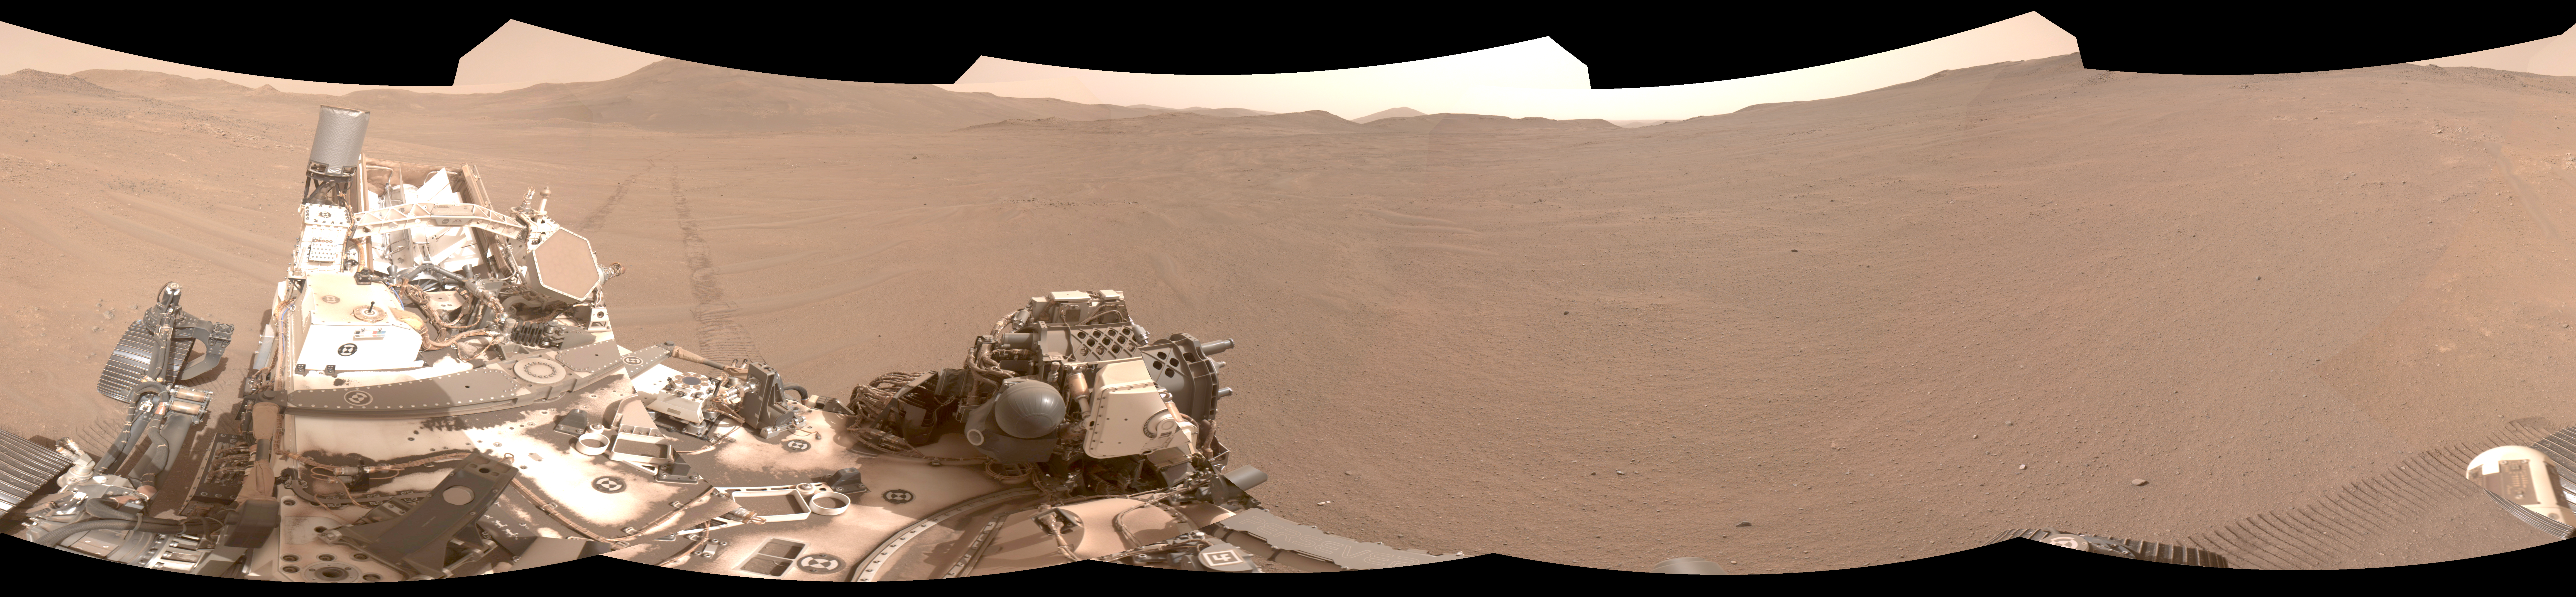
„Lidé mu musí říct: „Nejsi ztracený, jsi v bezpečí, pokračuj v cestě“,“ říká Verma a dodává: „Věděli jsme, že když vyřešíme tento problém, mohl by rover každý den ujet mnohem větší vzdálenosti.“ Po každé jízdě se Perseverance zastaví a pošle na Zemi fotografie pro 360° panorama svého okolí, zatímco experti srovnávají fotky se snímky ze sondy MRO na oběžné dráze Marsu. Tým poté pošle roveru informace o jeho poloze a instrukce pro jízdy na další den. Celý proces může trvat i více než jeden den, ale díky Mars Global Localization si může rover snímky porovnávat sám, určovat svou pozici a pokračovat v předem naplánované cestě.
„Dali jsme roveru novou schopnost,“ říká Jeremy Nash, inženýr robotiky z JPL, který vede pracující na projektu pod Vandi Vermóu a dodává: „Tohle byl otevřený problém ve výzkumu robotiky už desítky let. Bylo opravdu úžasné vytvořit toto řešení pro použití v komickém prostoru. jako první.“ Na projektu začal malý tým pracovat v roce 2023, když testoval přesnost vyvinutého algoritmu na datech z 264 předešlých zastávek roveru. Algoritmus porovnával panoramatické fotky z roveru se snímky z MRO a přesně určoval pozici vozítka při každé zastávce.
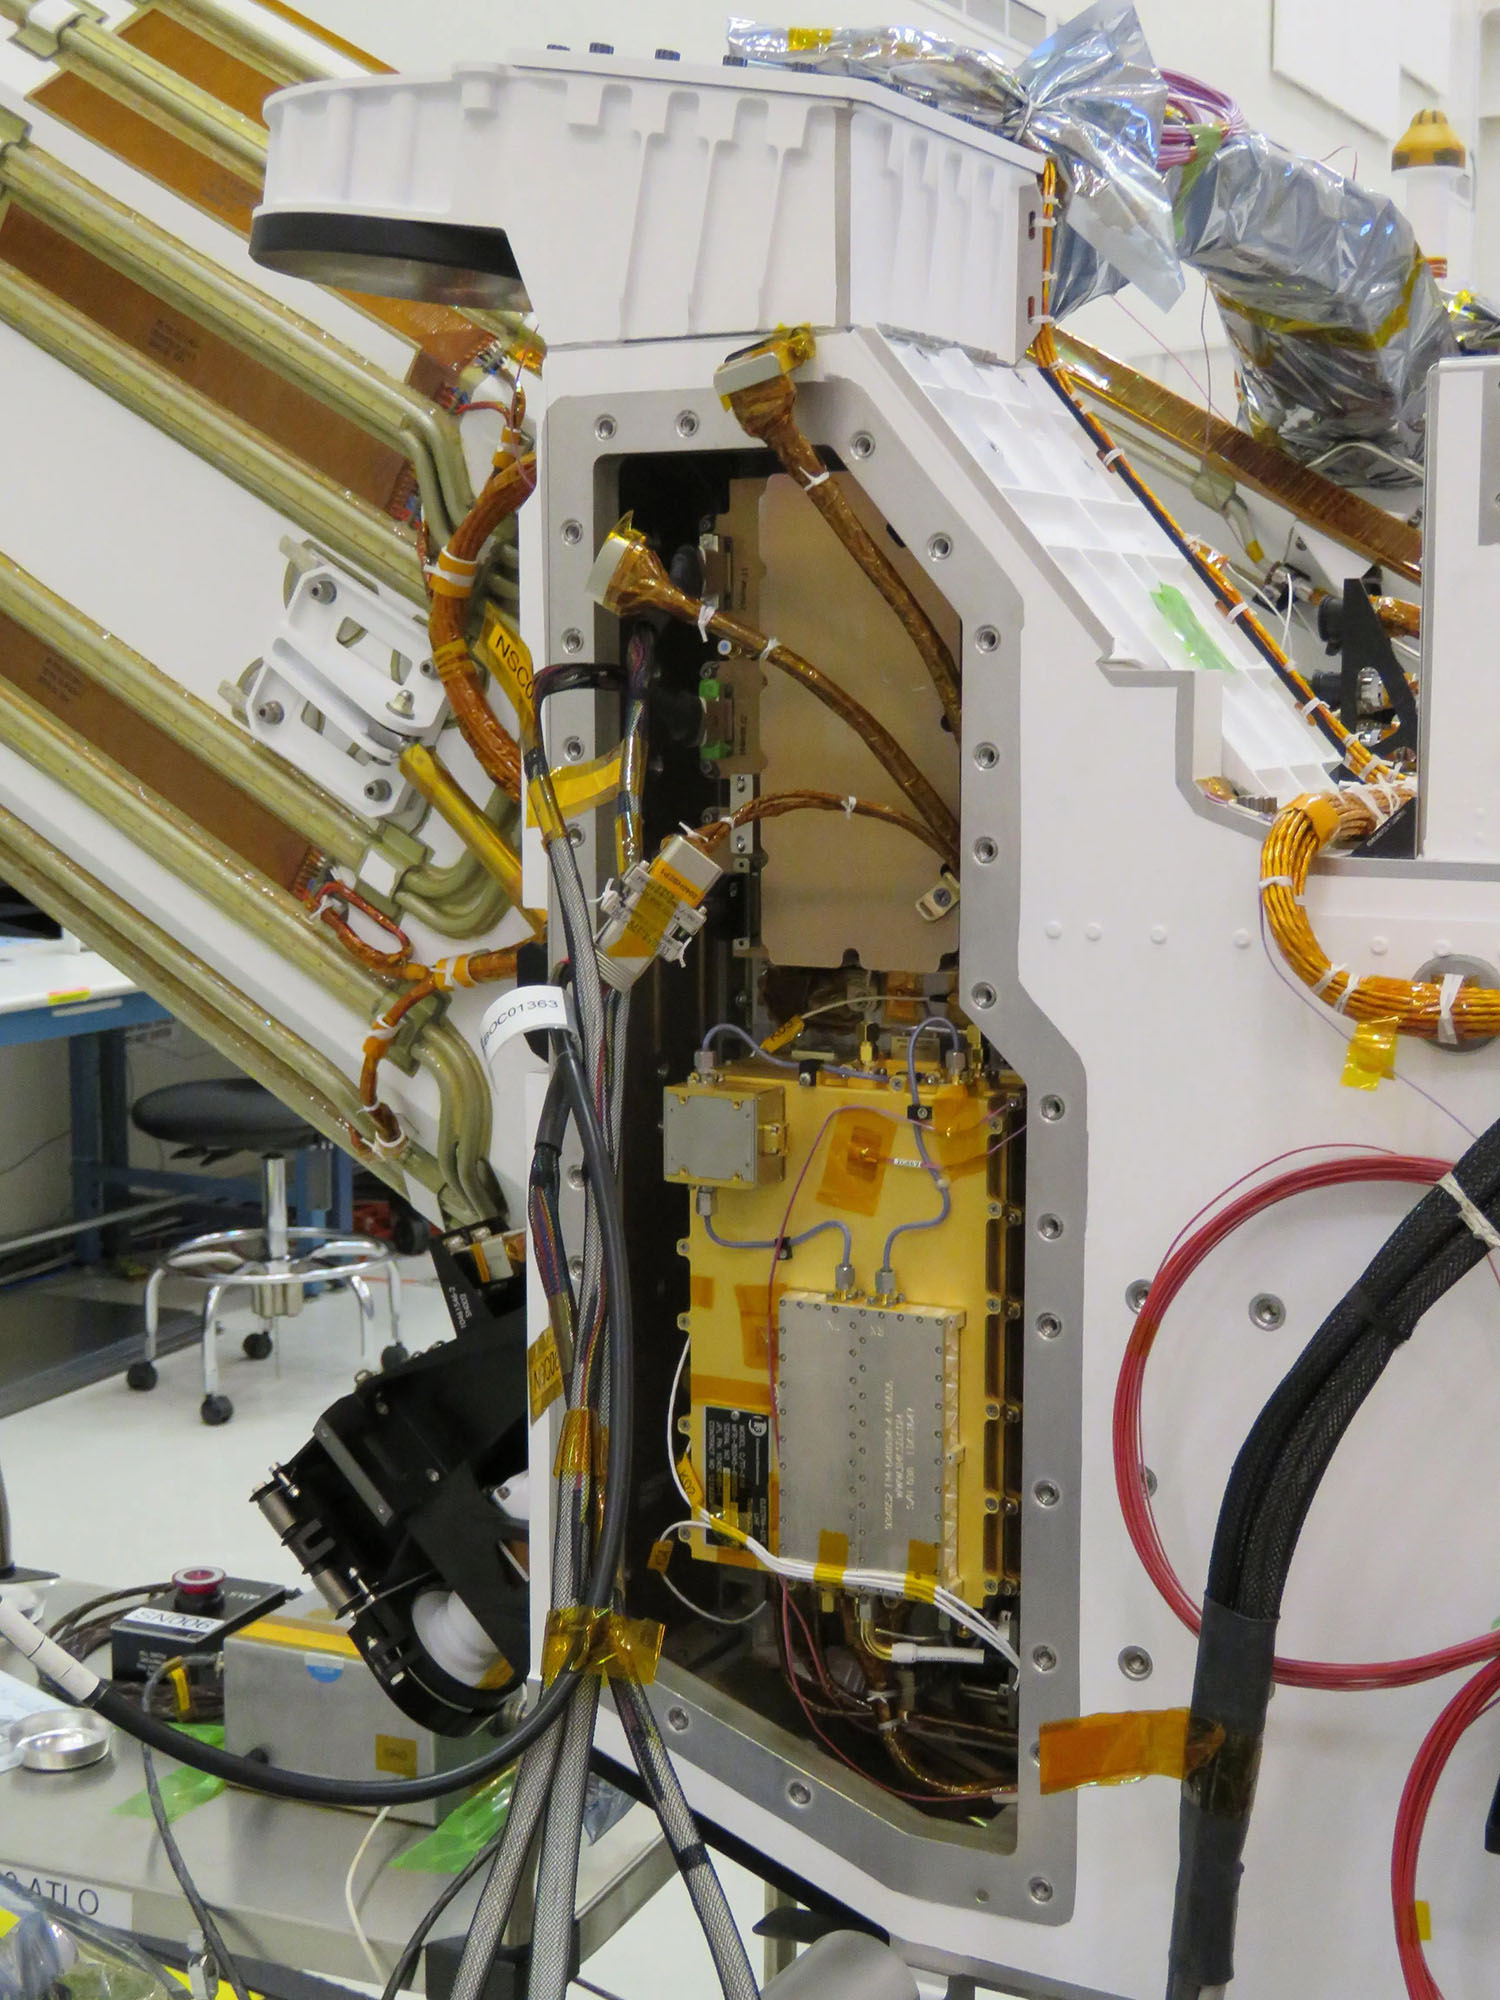
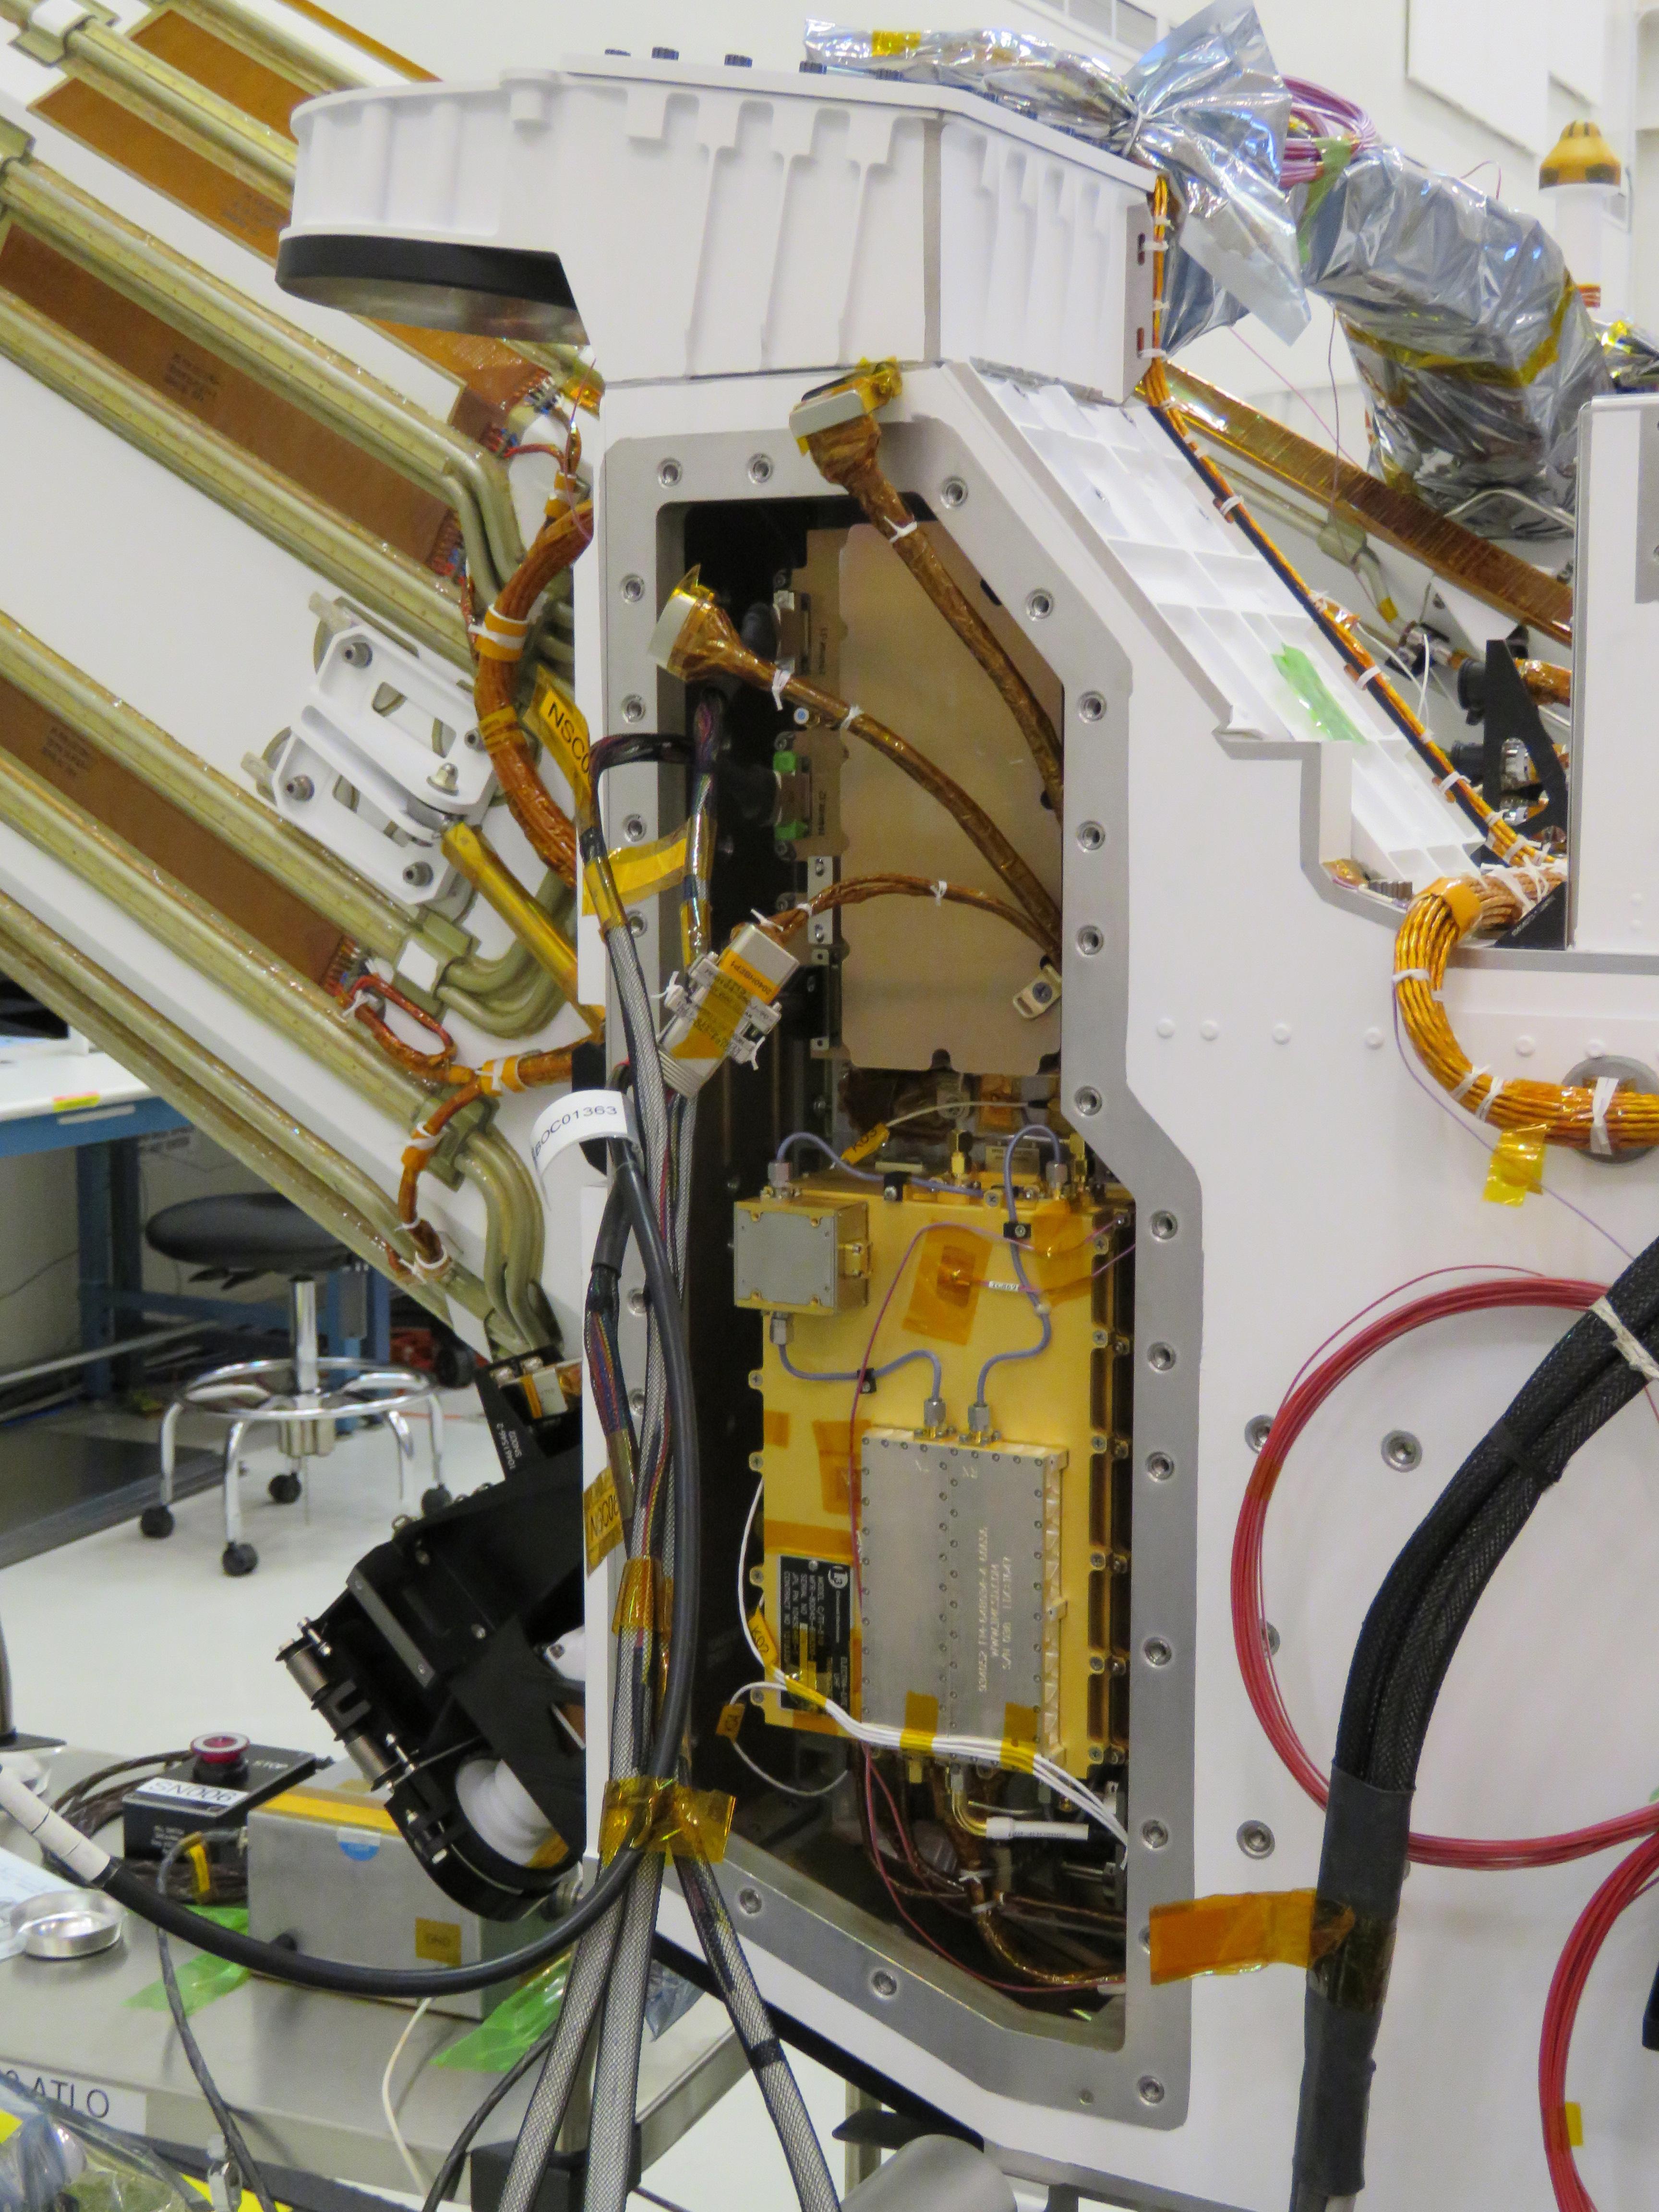
Klíčem k fungování MGL na Perseverance je HBS (Helicopter Base Station), který rover používal ke komunikaci s dnes již nefunkčním vrtulníkem Ingenuity. HBS je vybaven komerčně dostupným procesorem, který v polovině druhého desetiletí dvacátého století poháněl mnoho běžně dostupných smartphonů. I díky němu pracuje pracuje HBS více než stonásobně rychleji než dva hlavní počítače roveru. Ty jsou postaveny tak, aby přečkaly radiačně náročné prostředí Marsu a jsou založeny na hardwaru představeném v roce 1997.
Jakožto technologický demonstrátor k otestování možností, mohla mise Ingenuity zariskovat využitím výkonnějších, komerčně dostupné čipy v HBS i vrtulníku samotném, ačkoliv tato technika nebyla prověřena v kosmickém prostředí. A risk byl tentokrát zisk. Vrtulník, který měl letět maximálně pětkrát se nakonec vznesl 72×. Výkon procesoru v HBS inspiroval Vermu k hledání způsobů, jak by toho mohla mise roveru Perseverance využít: „Je to skoro jako dárek. Ingenuity vyšlapala cestu, prokázala, že můžeme používat komerční procesory na Marsu.“
Napojit se na počítač HBS nebylo jednoduché. K zajištění spolehlivosti vyvinul tým tzv. sanity check, tedy kontrolu správnosti. Algoritmus proběhne na HBS několikrát, než jeden z hlavních počítačů roveru potvrdí, že se výsledek shoduje. Během testování tým opakovaně zjišťoval, že se pozice roveru lišila o 1 milimetr. Objevili poškození přibližně 25 bitů – droboučkého zlomku jednogigabitové paměti procesoru – a vyvinuli řešení k izolaci těchto bitů během chodu algoritmu.
Společně s širším procesem Mars Global Localization, se očekává, že i samotný sanity check by mohl najít nová uplatnění, když se na budoucích misích začnou používat rychlejší komerční procesory. Mezitím již tým obrátil svou pozornost na Měsíc, kde jsou kvůli obtížným světelným podmínkám a dlouhým, chladným měsíčním nocím ještě důležitější přesné informace o poloze kosmických sond.
Přeloženo z:
https://www.nasa.gov/
Zdroje obrázků:
https://www.nasa.gov/wp-content/uploads/2026/02/e1-pia26704-sol1762-nav-pano.png
https://www.nasa.gov/wp-content/uploads/2026/02/e3-pia23968-hbs.jpg
Tohle je naprostý pokrok. Když nedávno vyšla zpráva o využití AI, říkal jsem si: „OK, to je dobré ulehčení práce operátorů, ale z pohledu vozítka je pořád nutné posílat signál na Zemi a čekat až dorazí odpověď zpět“. A teď tohle – to je opravdu přelomové urychlení navigace vozítka a umožňuje to řádově jiný rozsah výzkumu!
Určitá autonomie v řízení a navigaci byla zabudována v operačním SW vozítek už dříve. Curiosity i oba MERy už lecos dokázaly samy, pokud byl terén přehledný a bezpečný. Co je teď u Persy nové, je autonomní zjištění své polohy a samostatný výběr otočných bodů po další trase pohybu. Cíl cesty musí stále určovat pozemní týmy, teď už hlavně vědci.
Super pozitivní zpráva je z mého pohledu hlavně to, že je na palubě k dispozici velmi výkonný počítač HBS, který i po tolika letech v radiačním prostředí stále pracuje, má volnou kapacitu, není na kritické cestě základního provozu roveru a umožnil tak použití AI k ještě pokročilejší verzi autonomní navigace a řízení pohybu. S tímto využitím před lety nikdo nepočítal a pro budoucí mise je to skvělá zpráva.
Úžasné je, že návrh počítačových a řídících uskupení je předvídaně modifikovatelný. Tohle nenavrhovali žádní blbci. Propojení sběrnic navíc musí předvídat i možnost izolovat poškozené části a tedy být redundantní.
Je neuvěřitelné, jak ten čas běží! Zdá se mi to nedávno, kdy jsme se zatajeným dechem sledovali přistání Perseverance na Marsu. A mise běží bez větších problémů dál ! Nezasloužilo by si to 5-tileté výročí nějaký rekapitulující článek? Poslední příspěvek v seriálu Zkoumáme Mars s Vytrvalostí je někdy z dubna 2024?! (Nebo se mýlím?).