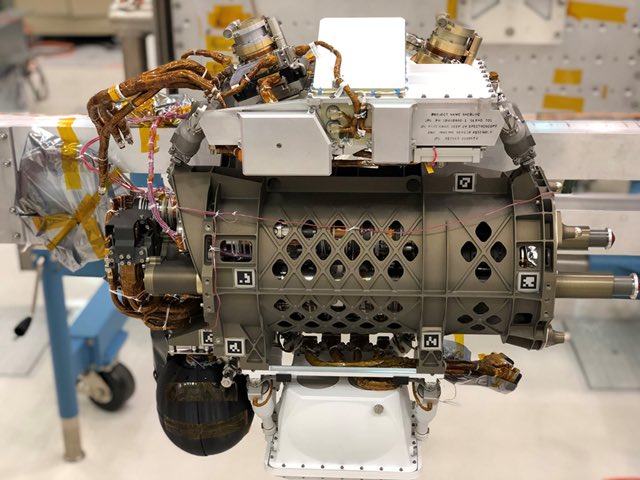
Po šesti měsících snah se podařilo dostat do běžného provozu vědecký přístroj, který pomáhá marsovskému vozítku pátrat po potenciálních stopách dávného mikrobiálního života. Přístroj SHERLOC (Scanning Habitable Environments with Raman & Luminescence for Organics and Chemicals) na vozítku Perseverance nyní poprvé od problému, který jej potkal v lednu, opět analyzoval pomocí svého spektrometru a kamery zajímavé kameny. Tento přístroj hraje klíčovou roli ve snahách celé mise pátrat po stopách dávného života na Marsu. Inženýři z jihokalifornské Jet Propusion Laboratory mohli 17. června oznámit, že přístroj nyní opět sbírá data.

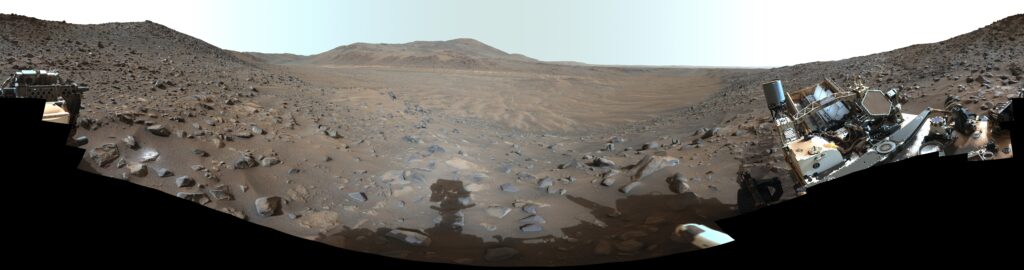
Zdroj: https://photojournal.jpl.nasa.gov
„Šest měsíců probíhající diagnostiky, zkoušek a analýz fotek i dat, řešení problémů a opětovného testování nemohlo skončit lépe,“ hodnotí hlavní řešitel přístroje SHERLOC, Kevin Hand z JPL. Přístroj SHERLOC najdeme na konci robotické paže roveru. Zařízení využívá dvojici kamer a laserový spektrometr k hledání organických látek a minerálů v kamenech, které mohly být ovlivněny vodním prostředím a mohli by odhalit stopy dřívějšího mikrobiálního života. 6. ledna se pohyblivá krytka čočky, která má chránit spektrometr přístroje a jednu z jeho kamer před prachem, zasekla v jedné pozici, takže zabránila přístroji SHERLOC sbírat data.
Analýza expertů z týmu kolem přístroje SHERLOC odhalila nefunkčnost malého motorku, který byl zodpovědný za pohyb ochranné krytky čočky, ale i za úpravu ostření spektrometru a kamery ACI (Autofocus and Context Imager). Testováním potenciálních řešení na dvojčeti přístroje SHERLOC, který se nachází v JPL, začal týmu dlouhý proces pečlivého vyhodnocování, v rámci kterého ověřovali, jak a zda vůbec by se dalo s krytkou pohnout do otevřené pozice. Kromě mnoha dalších kroků se tým snažil ohřát motor krytky čočky, robotická paže dostala pokyny, aby otáčela přístroj SHERLOC do různých pozic, což kontrolovaly snímky z palubních kamer Mastcam-Z. Vrtěním s mechanismem tam a zpět mělo uvolnit případné úlomky, které mohly způsobit zaseknutí krytky. Zkoušely se dokonce i vibrace příklepové vrtačky, které měly odstranit zaseknutí krytky.
Snímky od Perseverance ze 3. března ukázaly, že se krytka ACI odklopila o více než 180°, čímž se otevřela cesta dál. Zorné pole kamery bylo volné a inženýři mohli získat pohledy z větší blízkosti. „Když byla krytka pryč, měli jsme zajištěný přímý výhled mezi spektrometrem a kamerou. Měli jsme tak napůl vyhráno,“ vzpomíná Kyle Uckert, zástupce hlavního řešitele přístroje SHERLOC z JPL a dodává: „Pořád jsme ale potřebovali způsob, jak zaostřit přístroj na cíl. Bez zaostření by totiž snímky z přístroje SHERLOC byly rozmazané a spektrální signál by byl slabý.“ Stejně jako když si zajdete za oftalmologem, i pozemní experti se rozhodli, že potřebují nejprve změřit zrak přístroje SHERLOC. Jelikož nebyli schopni přizpůsobit zaostření optiky přístroje, museli spoléhat na robotickou paži roveru, která musela jemně upravovat vzdálenost mezi přístrojem SHERLOC a jeho cílem, aby bylo možné pořídit ty nejlepší možné snímky. SHERLOC dostal v rámci zkoušek za úkol fotit svůj kalibrační terčík, aby mohl pozemní tým zkontrolovat efektivitu tohoto přístupu.

Zdroj: https://d2pn8kiwq2w21t.cloudfront.net/
„Robotická paže roveru je úžasná. Můžete jí poslat pokyny na pohyb po čtvrtinách milimetru, abyste zhodnotili novou pozici ostření přístroje SHERLOC a ona jej dokáže dostat k cíli s velkou přesností,“ popisuje Uckert a dodává: „Po testování nejprve na Zemi a poté na Marsu jsme zjistili, že nejlepší vzdálenost, do které může robotické rameno umístit SHERLOC, je asi 40 milimetrů. Při této vzdálenosti jsou data stejně dobrá jako doposud.“ Potvrzení tohoto přesného umístění kamery ACI vůči cíli v podobě sledovaného kamene přišlo 20. května. Ověření ze 17. června, že spektrometr je rovněž funkční, umožnilo týmu odškrtnout poslední políčko, aby bylo možné potvrdit, že SHERLOC je funkční.
„Mars je drsný a dostat přístroj z takového okraje útesu je ještě drsnější,“ říká projektový manažer roveru Perseverance, Art Thompson a dodává: „Ale tenhle tým se nevzdal. Když je SHERLOC zpátky mezi funkčními, můžeme pokračovat v našem průzkumu a sběru vzorků s plnou výbavou vědeckých experimentů.“ Rover Perseverance je v závěrečné fázi své čtvrté vědecké kampaně, během níž hledá důkazy uhličitanových a olivínových ložisek v oblasti „Margin Unit“, což je oblast podél vnitřní strany kráteru Jezero. Na Zemi se karbonáty obvykle tvoří v mělčinách sladkovodních nebo alkalických jezer. Předpokládá se, že by to mohl být i případ Margin Unit, která se vytvořila před více než 3 miliardami let.

Zdroj: https://d2pn8kiwq2w21t.cloudfront.net/
Přeloženo z:
https://www.jpl.nasa.gov/
Zdroje obrázků:
https://pbs.twimg.com/media/D_t33EQUIAACsvC.jpg:large
https://photojournal.jpl.nasa.gov/archive/PIA26338.gif
https://d2pn8kiwq2w21t.cloudfront.net/…SrlcImgImage_0768795086-05974.png
https://d2pn8kiwq2w21t.cloudfront.net/original_images/e3-_PIA26320_-_Wallhalla_Glades.png