
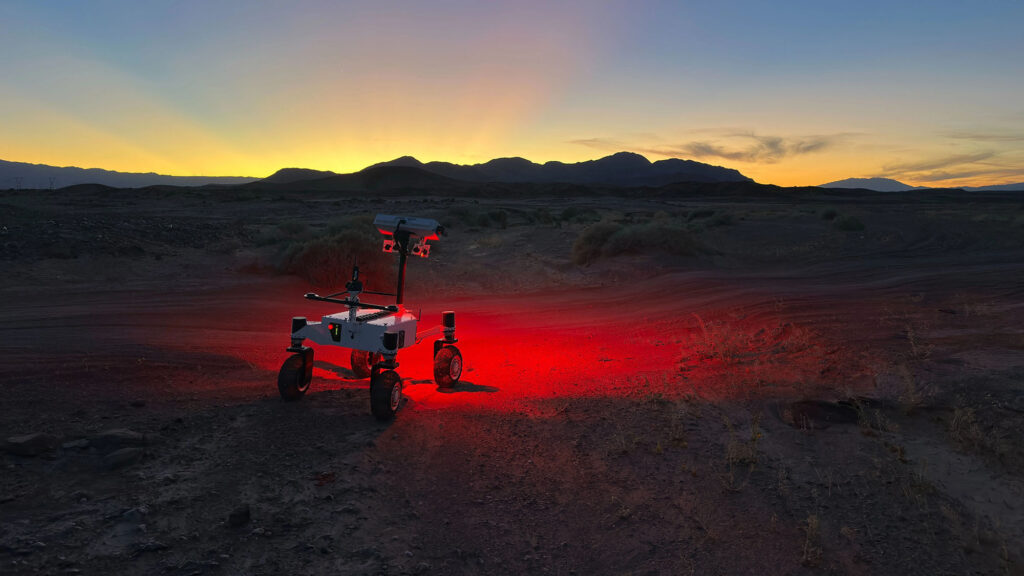
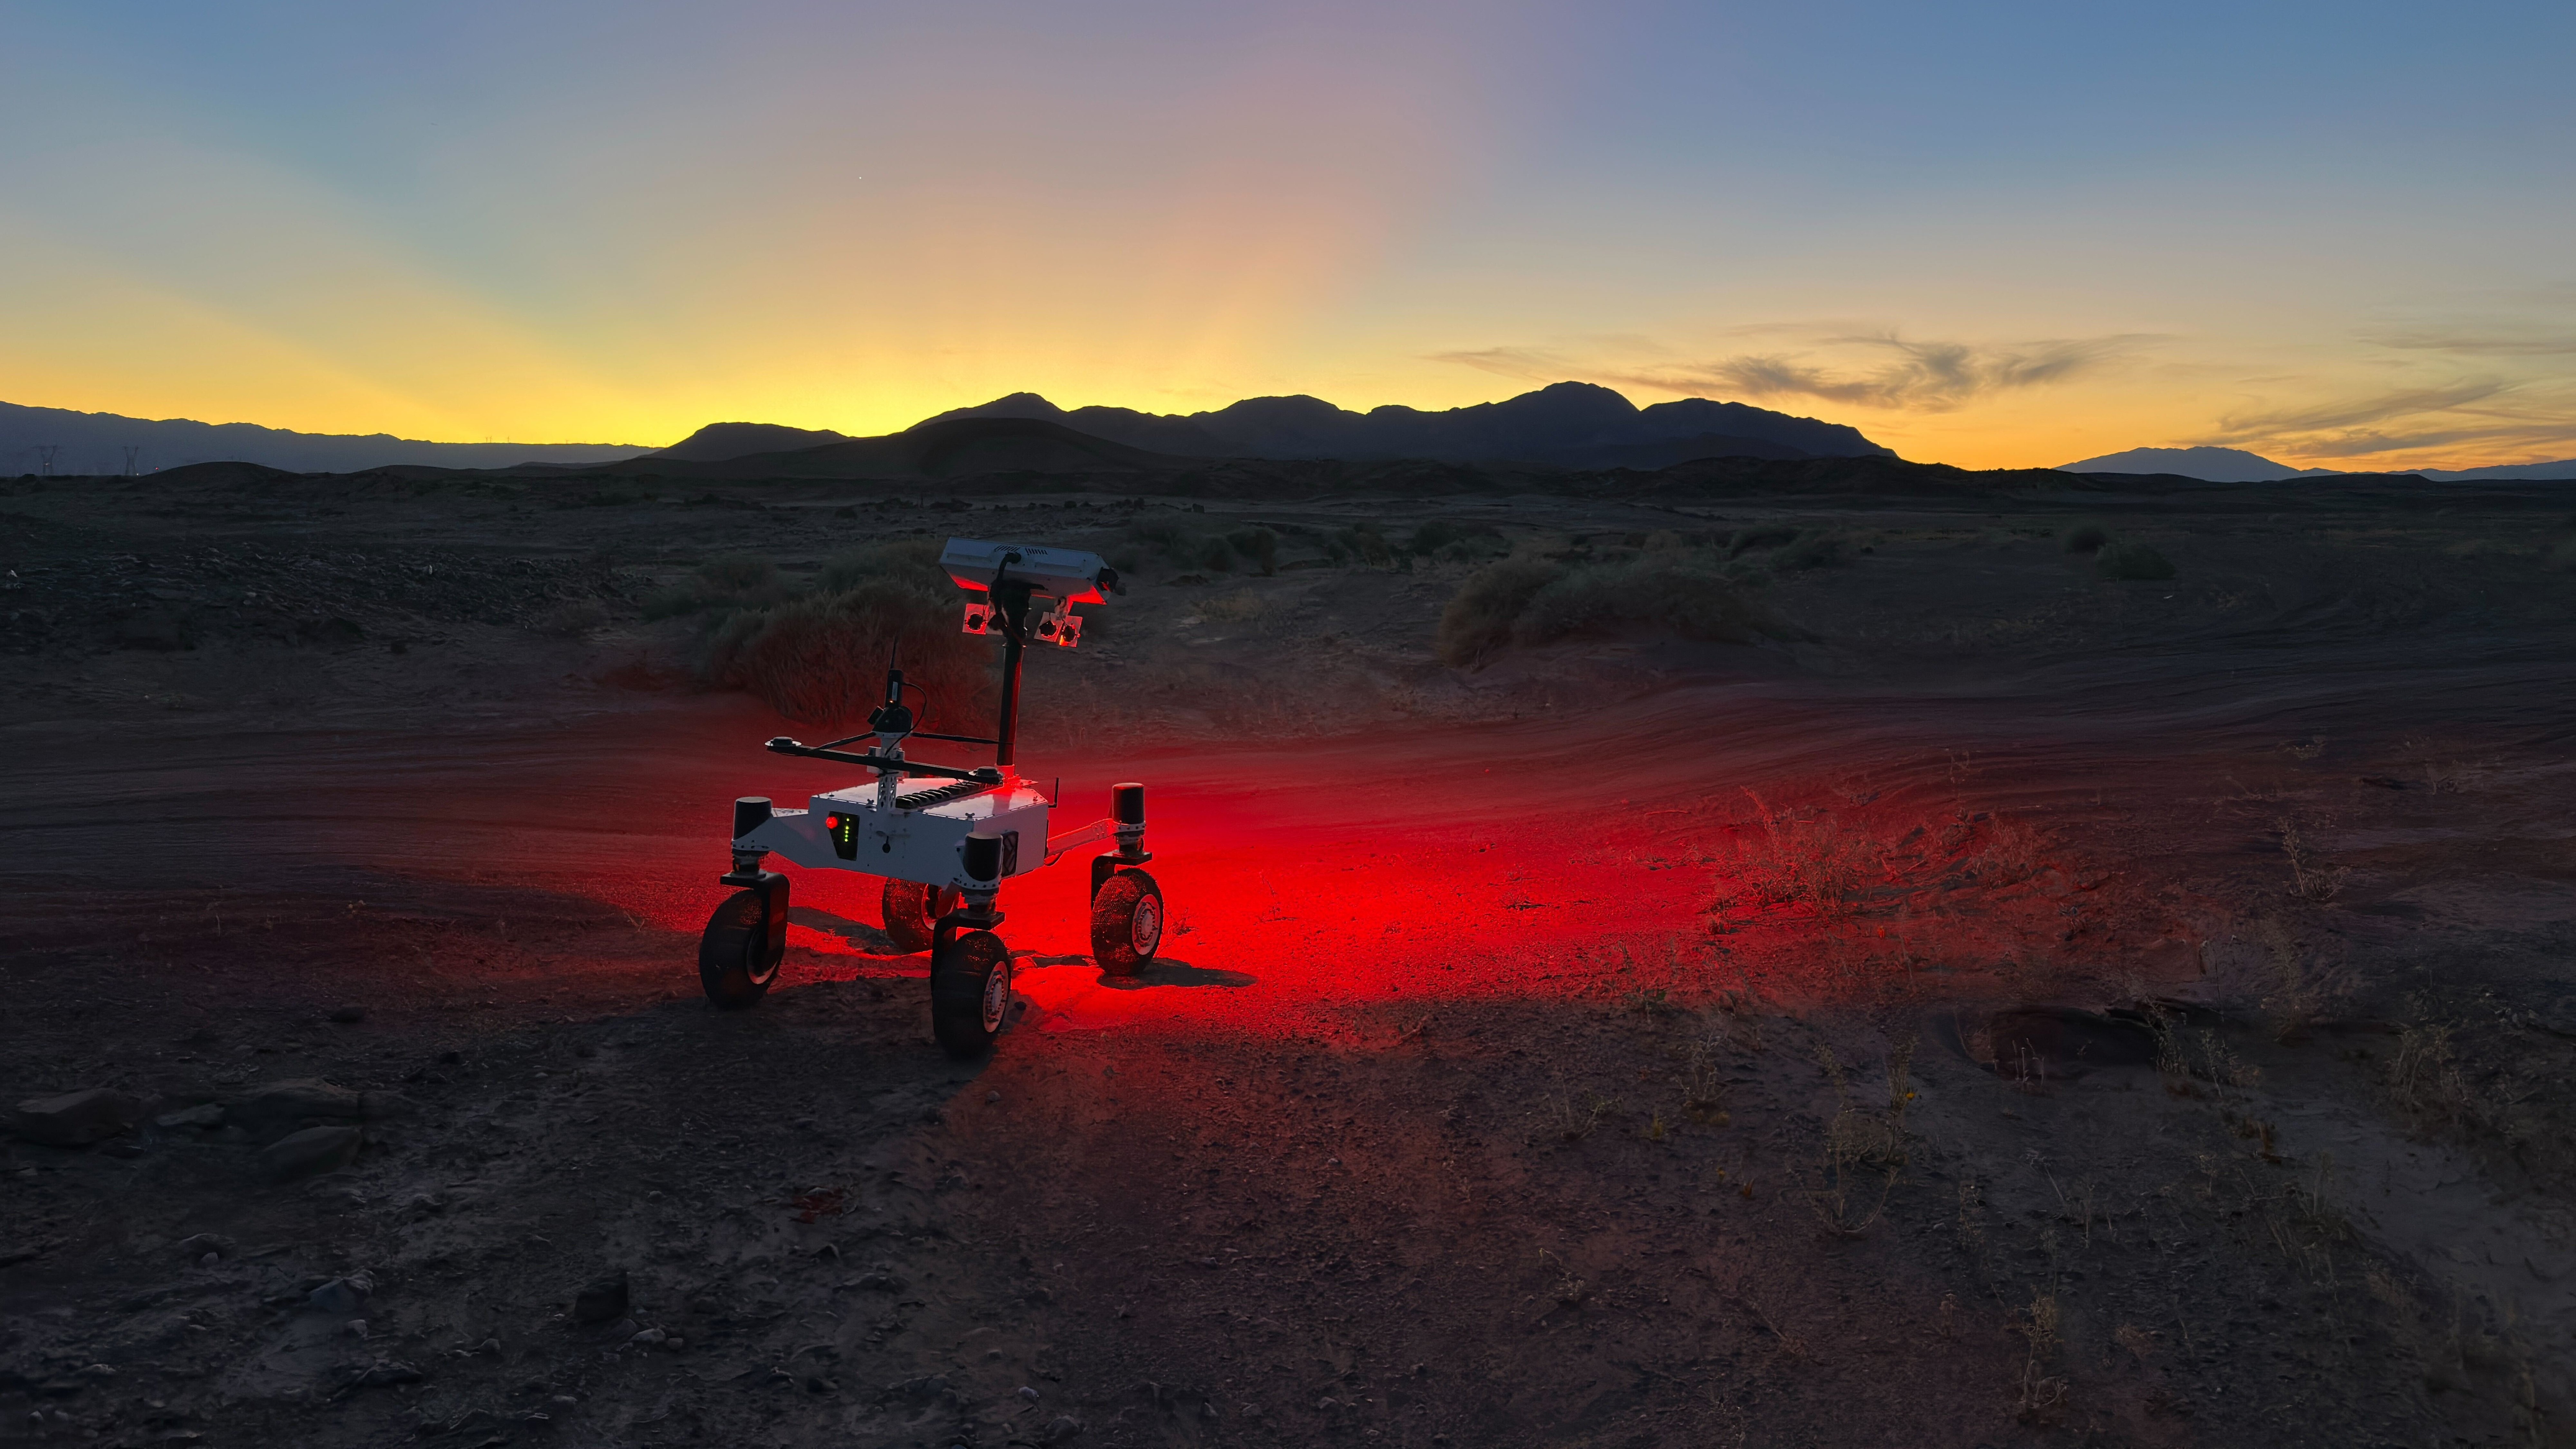
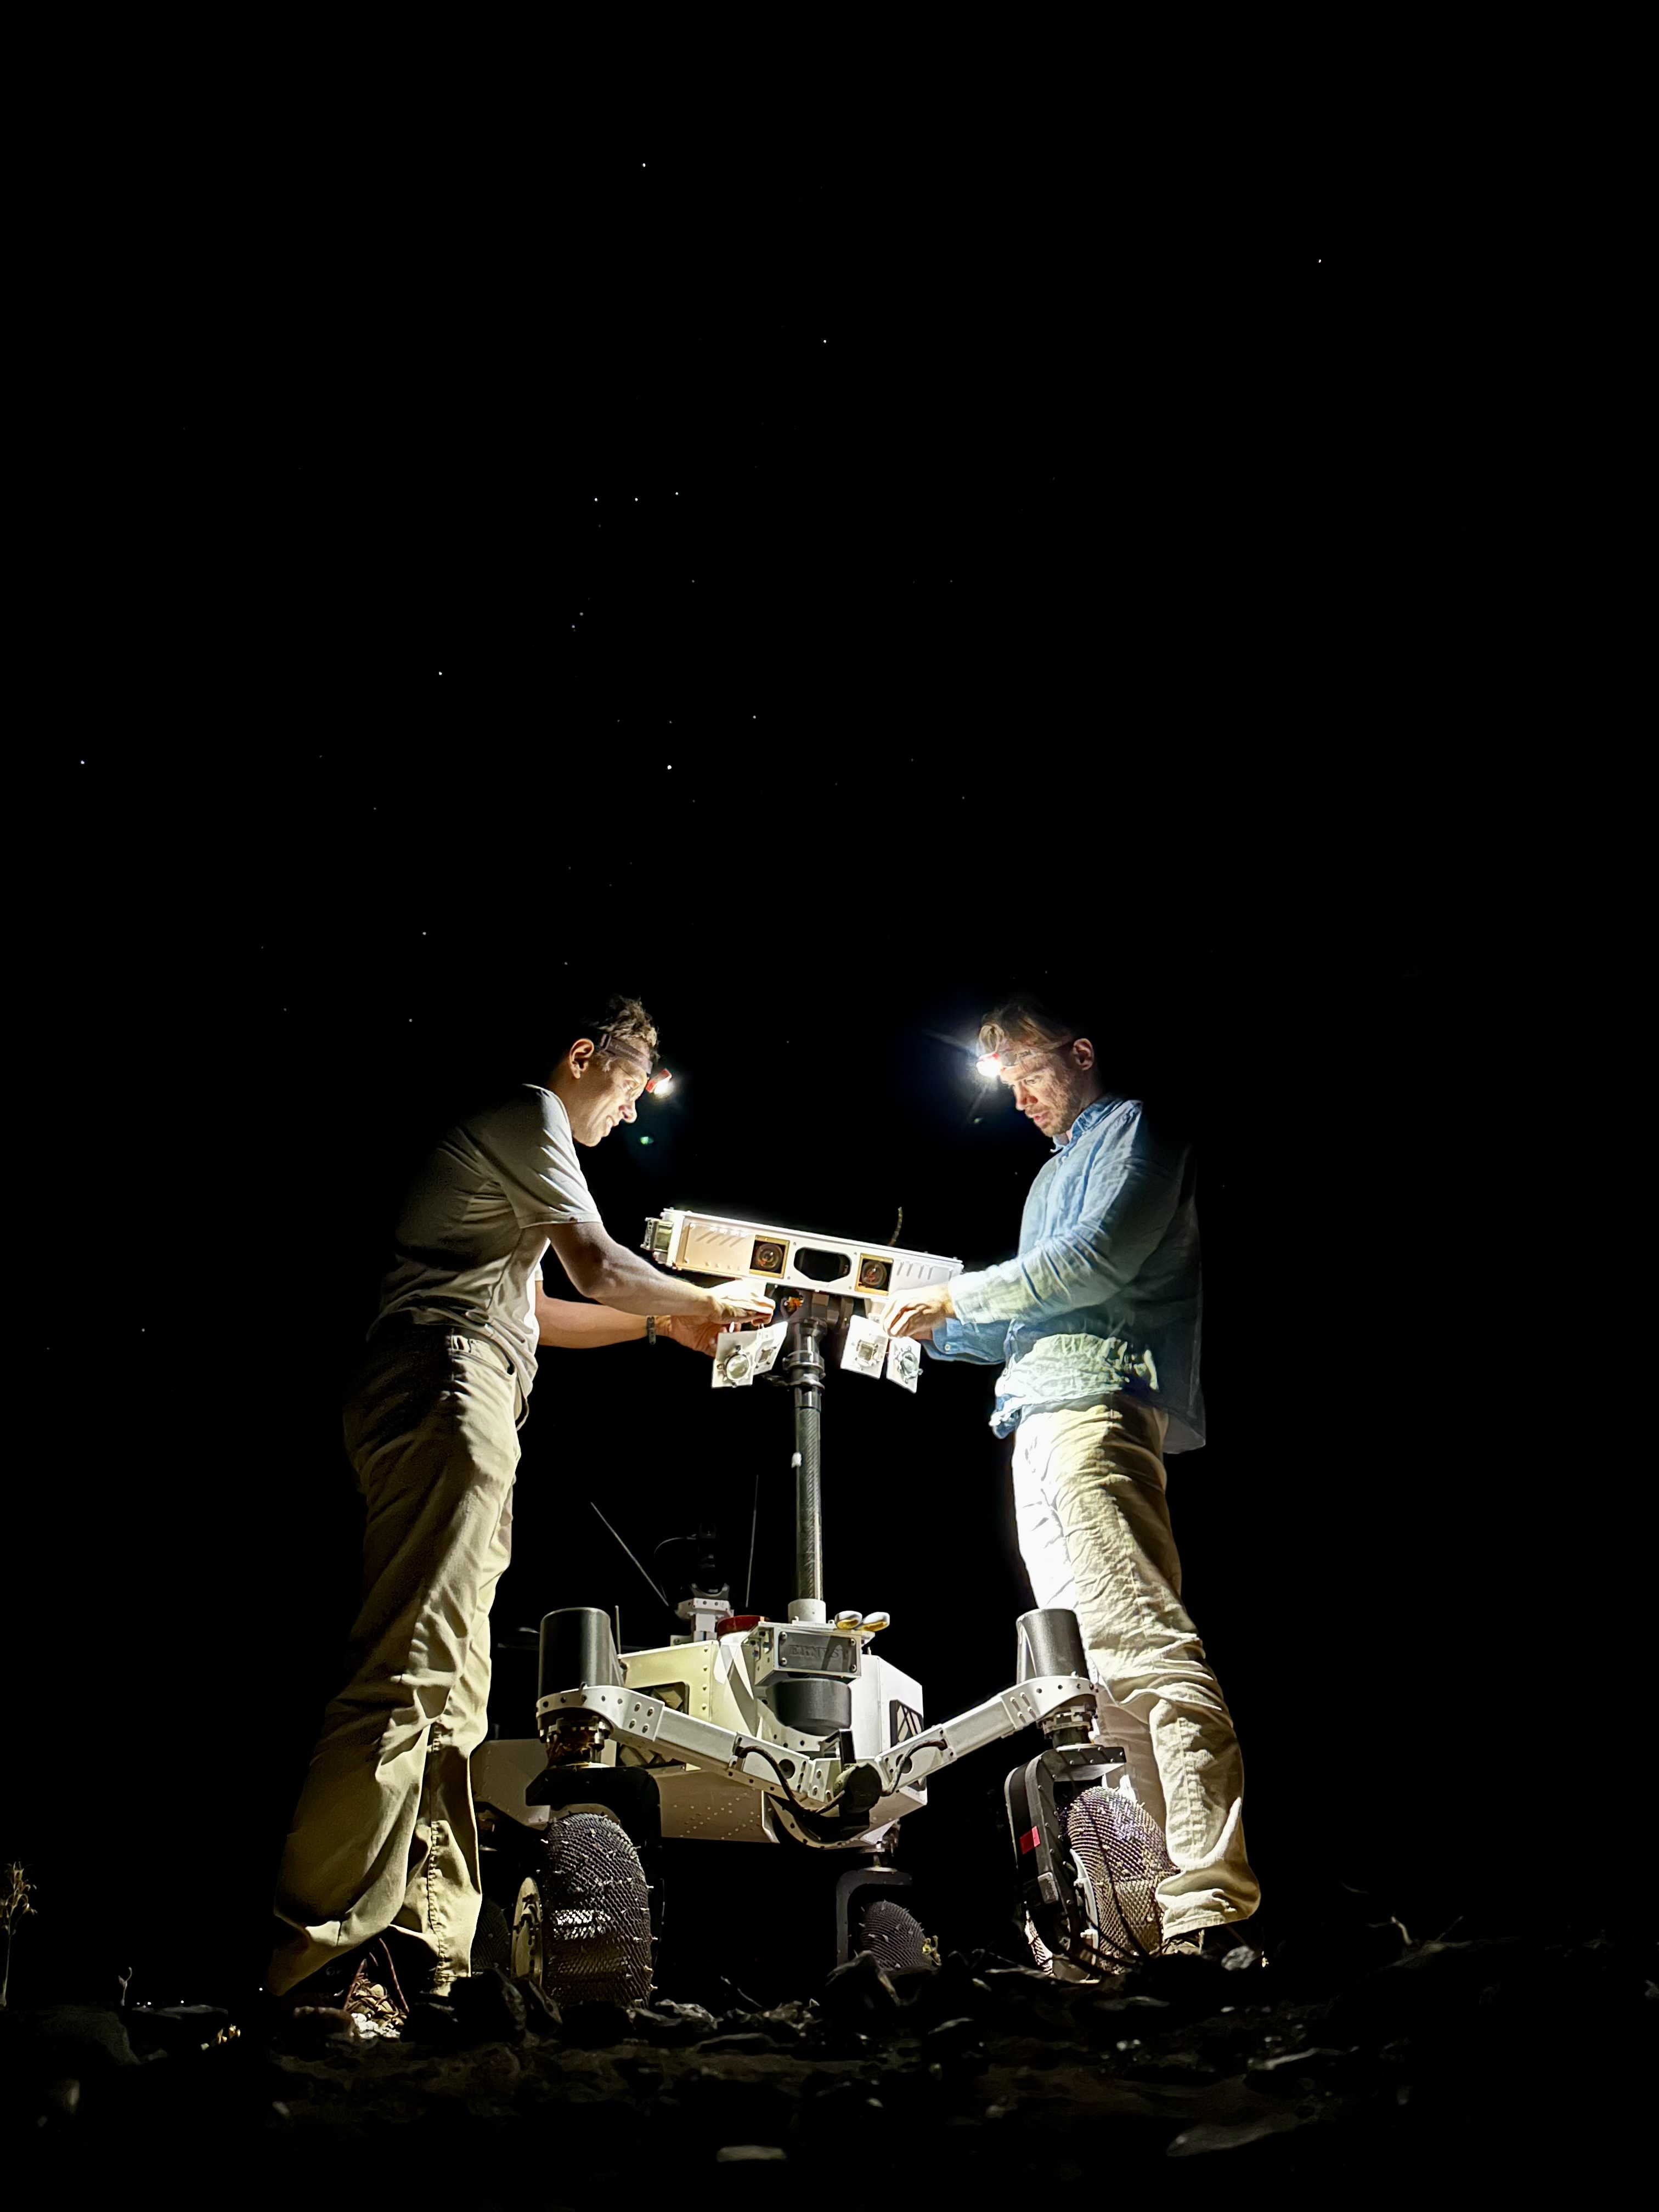
V pusté oblasti Coloradské pouště v jižní Kalifornii nedávno kompaktní vozítko najezdilo okolo 26 kilometrů jen s minimálními zásahy od týmu inženýrů, kteří jej následovali. Prototyp roveru dostal jméno ERNEST (Exploration Rover for Navigating Extreme Sloped Terrain) a NASA jej využila k posunu robotické autonomie a schopnosti procházet náročnými terény. ERNEST, kterého vyvinuli v jihokalifornské Jet Propulsion Laboratory, měří na délku zhruba 1,2 metru. nejenže dokáže zvedat každé ze svých kol s pneumatikami z kovové síťoviny, aby překonal překážky, které by zastavily šestikolové marsovské americké rovery Curiosity a Perseverance, ale tento prototyp má také vylepšené schopnosti nezávislého rozmýšlení. Tyto pokroky v mobilitě a autonomii mohou být aplikovány do budoucích misí, které se vydají do dříve nepřístupných oblastí Marsu i Měsíce.
V terénu sloužil ERNEST jako testovací platforma pro potenciální budoucí lunární misi vyžadující vyšší rychlosti a mnohem větší dojezd, než mohou nabídnout dnešní rovery. Tato technologie by mohla ovlivnit návrhy průzkumných projektů na mnohem různých kosmických tělesech. „Tyto zkoušky nám pomáhají zpřesnit hardware pro mobilitu a software k autonomii pro navigaci na extrémní vzdálenosti přes široký rozsah možných terénů a světelných podmínek, které se dají na Měsíci očekávat,“ uvedl Issa Nesnas, hlavní technolog JPL, který vedl nedávné zkoušky a je vedoucím projektu autonomie pro koncept mise agentury NASA s potenciálem budoucího roveru s ultradlouhým dojezdem.
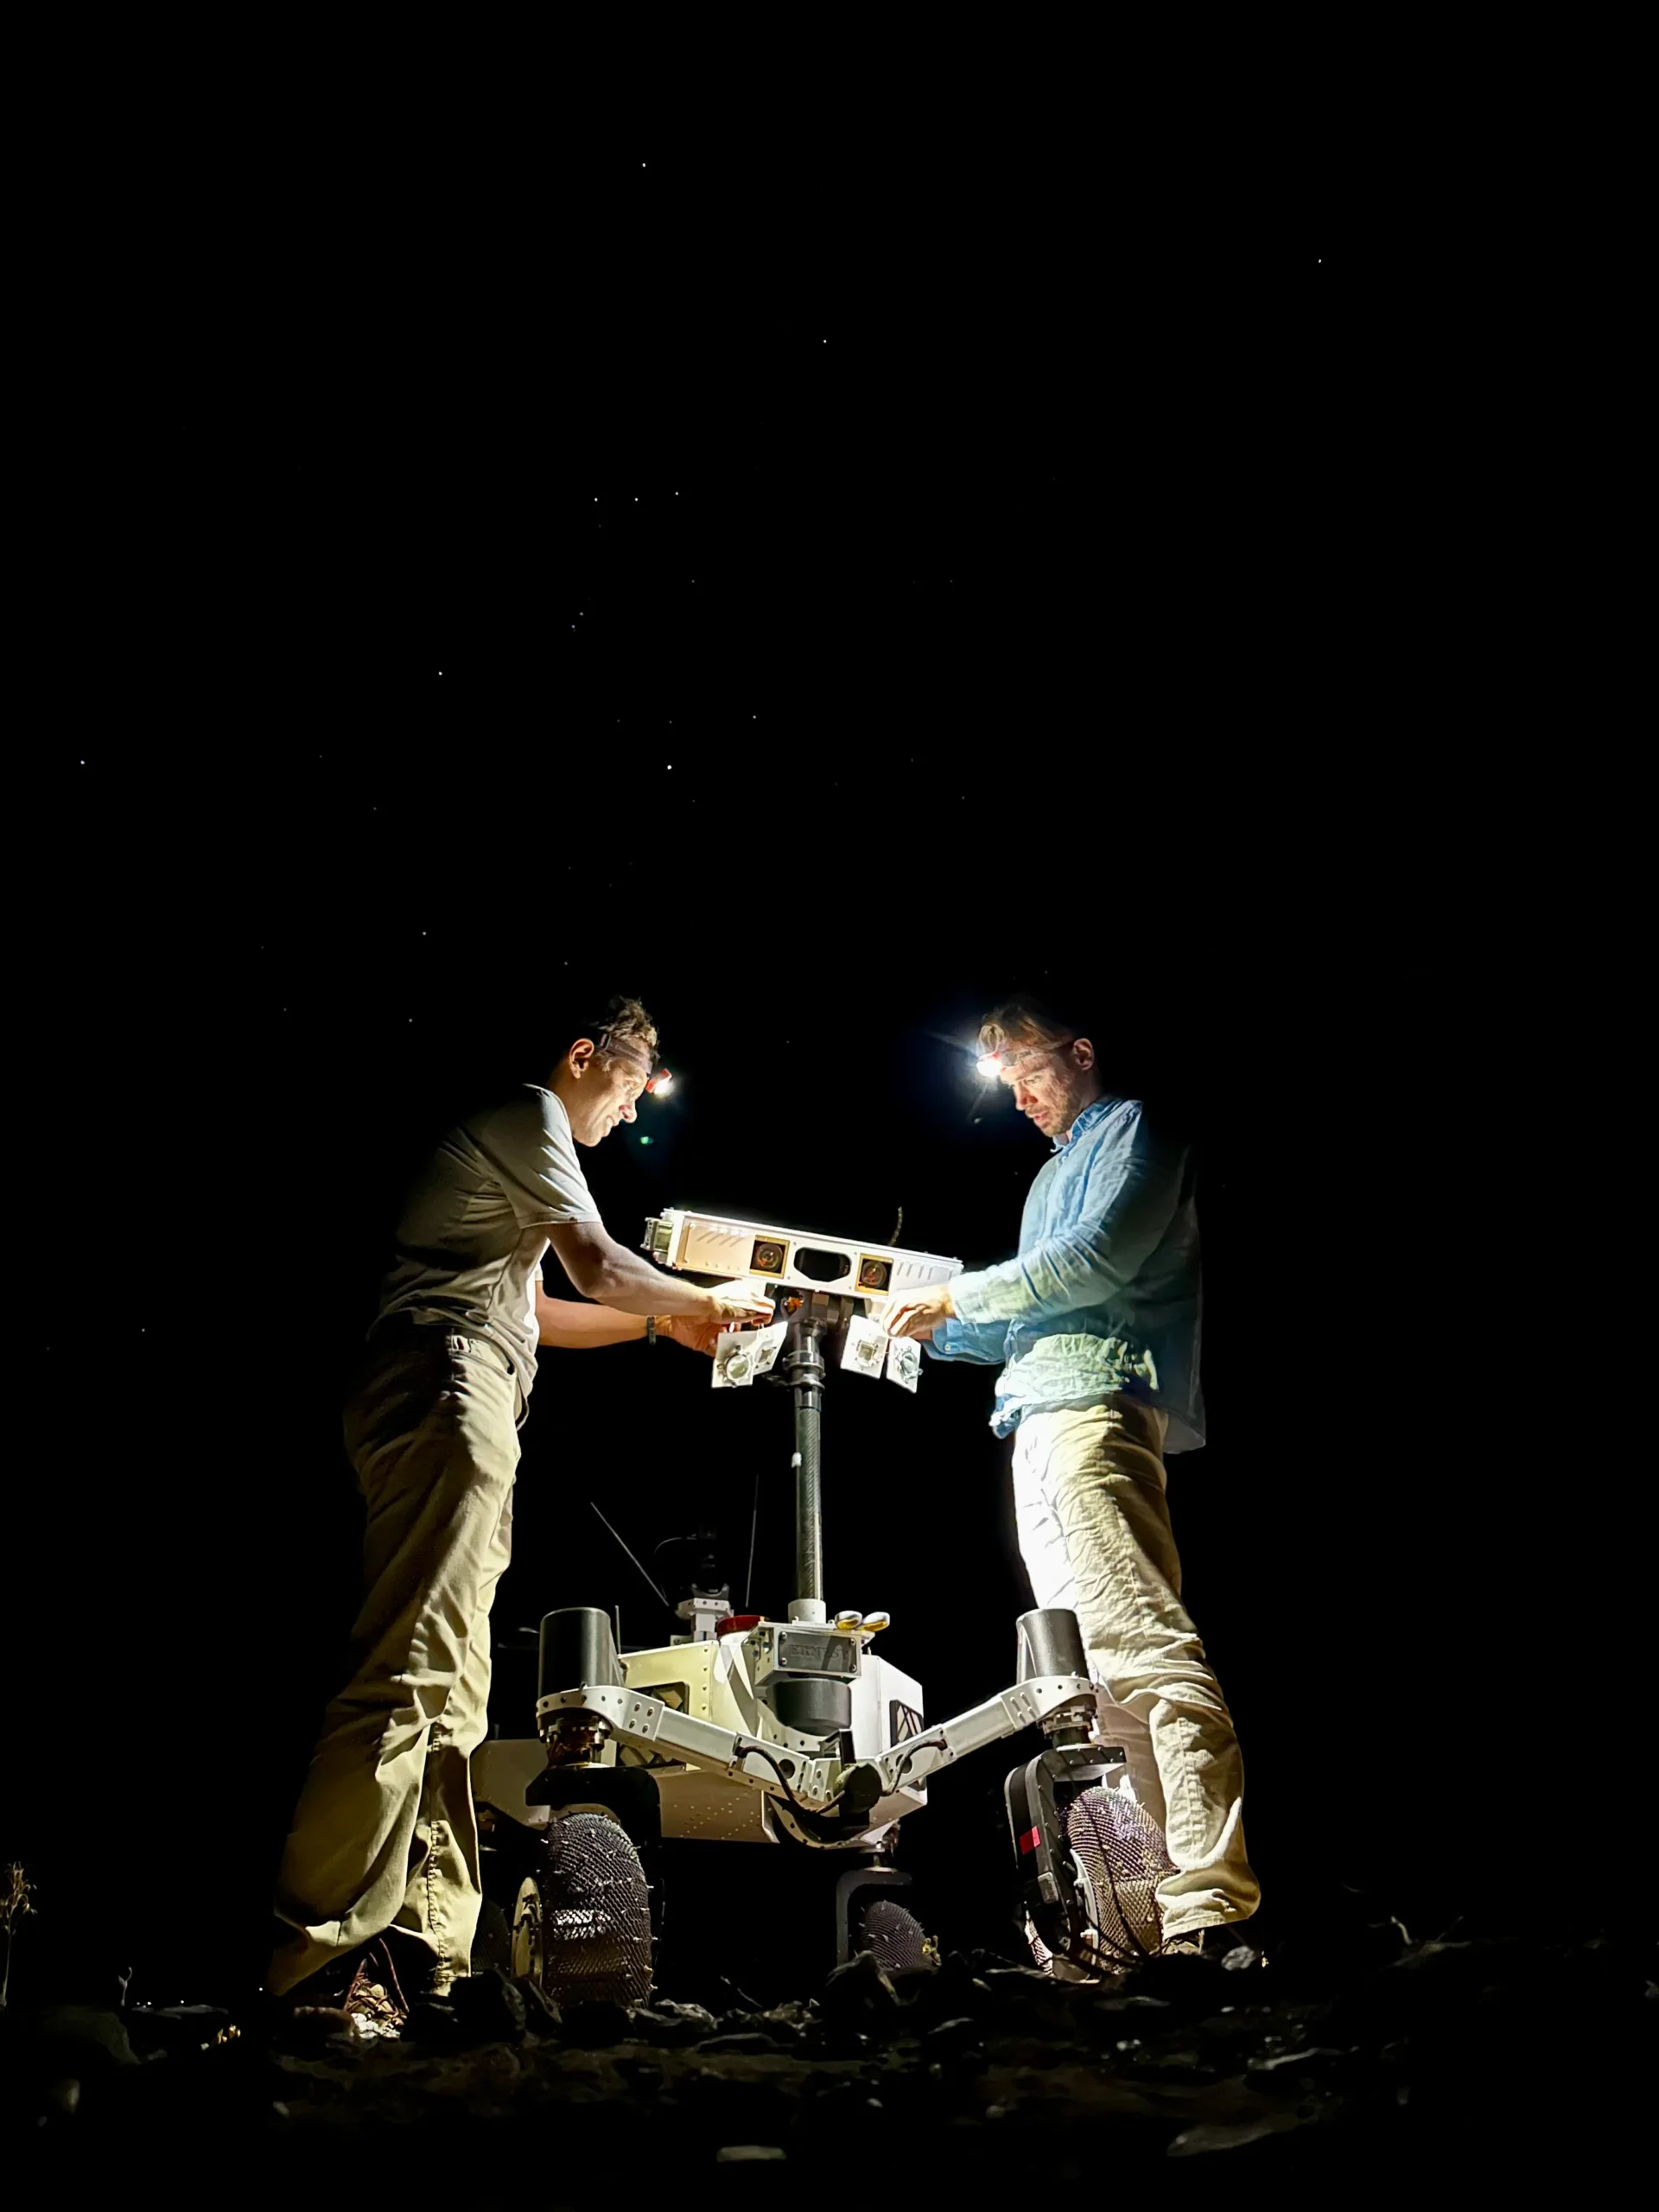
Zdroj: https://www.nasa.gov/
Nesnasův tým využil rover ERNEST k demonstraci, že je možné postavit rover, který je dvakrát větší než prototyp a je schopen absolvovat dálkovou misi na Měsíci. Během nedávné testovací kampaně ujel ERNEST při rychlostech až 1 km/h celkem 37 hodin jízdy v průběhu sedmi dnů přerušovaných testů. To je o řád vyšší rychlost, než jakou dokážou dosáhnout rovery Perseverance a Curiosity. „S tímhle strojem byste mohli dělat vědecké přejezdy po Měsíci či Marsu,“ zmínil James Keane, planetární vědec z JPL pracující na lunárních misích. Původní cíl, za kterým tým ERNESTa vyvinul, byl mechanický. Experti chtěli navrhnout relativně jednoduchý a nízkonákladový rover, který by využil osvědčeného systému zavěšeného podvozku typu rocker-bogie, který využívají všechny marsovské rovery počínaje Sojournerem. Tento pasivní systém zajišťuje relativně konstantní zatížení všech šesti kol díky kyvným bodům a vzpěrám, které každému kolu umožňují přizpůsobit se změnám povrchu.
Na roveru ERNEST je aktivní zavěšení, které umožňuje vozítku regulovat rozložení hmotnosti mezi jednotlivá kola. Dva napájené klouby vepředu řídí zavěšení, které tvoří systém umožňující roveru pohybovat se různými způsoby, jako je kroutivý pohyb, chůze na kolech a přelézání překážek. Díky spojkovému mechanismu může přepínat mezi aktivním a pasivním zavěšením, které sice nabízí menší terénní schopnosti, ale je energeticky úspornější. Díky čtyřem řiditelným kolům se může pohybovat jakýmkoli směrem, včetně pohybu do strany.
„Vycházeli jsme z předpokladu, že bychom mohli navrhnout lepší robotický systém pro pohyb po povrchu planet,“ říká Hari Nayar, hlavní technolog, který vede tým kolem projektu ERNEST a dodává: „Ačkoliv systém rocker-bogie byl v minulých 30 letech velmi úspěšný, za tu dobu proběhlo hodně výzkumu v oblasti mobility a chápání interakcí terénu.“ Než dospěli k dnešní verzi roveru ERNEST, postavili členové týmu dva časnější prototypy o délce cca 60 cm, které testovaly různé konfigurace aktivních podvozků. V přívěsu naplněném simulátorem lunárního regolitu prováděli několik měsíců experimenty s různými úhly sklonu, než se dopracovali k závěrečnému designu.
Poté tým tento návrh zvětšil a na 1,4 metru vysoký stožár umístil hranatou hlavu. Hardware byl dokončen v září 2024, ale rover stále potřeboval lidskou obsluhu, která by hýbala joystickem a říkala tak roveru, jak má překonávat překážky. Aby mohl rover myslet samostatně, zkusili členové týmu vsadit na tzv. zpětnovazební učení (reinforcement learning), což je typ umělé inteligence, kde se robot učí interakcí s okolním prostředím. Laboratoř Dynamics and Real-Time Simulation Laboratory na JPL vyvinula vysoce věrné virtuální testovací prostředí, které napodobovalo chování roveru. Tým nakrmil simulátor daty, která nasbírali inženýři monitorující reakce skutečného fyzického roveru na různé typy terénu. Na vysoce výkonném výpočetním svazku tým prováděl mnoho simulací najednou a občas uskutečnil za jediný víkend ekvivalent tisíců hodin zkoušek.
Po měsících virtuálního tréninku byl tým kolem roveru ERNEST připraven sledovat, zda rover opravdu dokáže využít své nové autonomní algoritmy k určení, jak jezdit po terénních útvarech, které by zastavily rover s klasickým pasivním zavěšením. Inženýři dokonce na Mars Yardu v JPL připravili překážkovou dráhu s písečnými dunami, hromádkami štěrku, schody a strmými svahy. Poté sledovali, jak rover samostatně projížděl terénem. Od té doby ERNEST dokončil mnoho takových přejezdů.
Nayarův tým startuje nový autonomní projekt, který obnáší integraci schopnosti roveru určit kdy a jak použít aktivní zavěšení s inteligentní navigací na dlouhé trasy. Cílem je umožnit roveru ERNEST plánovat efektivní trasu, aby mohl překonávat překážky, které lze překonat, a obcházet ty nebezpečné. Tyto schopnosti by mohly přispět k potenciálním budoucím misím roverů, které se setkají s náročným terénem na Marsu nebo v drsnějších oblastech Měsíce. Práce na roveru ERNEST začaly v roce 2022 a byly nejprve podporovány interními fondy JPL pro výzkum a vývoj. Nyní je tento projekt financován programem NASA pro průzkum Marsu a kanceláří agentury Exploration Science Strategy and Integration Office, která spadá pod ředitelství vědeckých misí v centrále NASA ve Washingtonu. O řízení JPL pro NASA se stará Caltech.
Přeloženo z:
https://www.nasa.gov/
Zdroje obrázků:
https://www.nasa.gov/wp-content/uploads/2026/06/pia26701-ernest-twilight-16×9-1.jpg
https://www.nasa.gov/wp-content/uploads/2026/06/e2-pia26701-fig-b-ernest-night.jpeg


tak toto je parada.. ked si predstavim ako sa hlavne Spirit a Opportunity trapili v pieskovych dunach.. drzim palec, nech sa ich nedotknu ziadne skrty a dotiahnu to az na Mesiac.. toto by mohli potom licencovat sukromnikom ako standardnu platformu pre dalsi vyvoj..
Perfektně vysvětlené bez zbytečného marketingu, takže srozumitelné. Překlad taky oceňuji: sice se občas vloudily nějaké drobnosti, ale to hlavní je srozumitelná terminologie, kterou jde opravdu pak jinde vyhledat apod. A to se povedlo na jedničku, za to speciálně děkuju.
No a jako šperk na tom všem je samozřejmě originální video. Ty schopnosti vozítka jsou neskutečné. A to si vemte, že ještě muselo být nervózní, když vědělo, že j(e)de na zkoušku! 🙂
Díky, jsem rád, že se článek líbí.
„To muselo dát práce a přitom taková blbost…“ Nezesměšňuji!!! Jen upozorňuji, že ta nejjednodušší řešení jsou ta nejlepší. V podstatě podobnost k žebřiňáku a přední napravě tažené vojí s koněm. Zde samozřejmě „voz bez koňov“, jak volalo práče Svatopluka Čecha. Elektromotory na každý pohyb a autonomní počítačové ovládání podle situace, vozka s opratěmi bude daleko.